

|
News
〜ベータ版公開前からPi APIにアーリーアクセス。97回の実演データで配茶動作を学習し、複数機体への展開可能性を確認〜
株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)が開発する準国産コンパクトヒューマノイド「D1」が、米国のロボットAI研究開発企業Physical Intelligence(π、以下「π」)が2026年10月13日に公開した技術発表「Frontier Models for Every Robot: Announcing our API beta」において、Pi APIの先行利用事例として紹介されました。
ジールスは、Pi APIのベータ版公開に先立ち、限られた企業に提供されたアーリーアクセスの機会を通じて、D1向けのロボット基盤モデルの学習・検証に取り組んできました。また、πの研究開発チームと密に連携し、最新のロボット基盤モデル「π0.7」のD1向け事後学習も進めています。
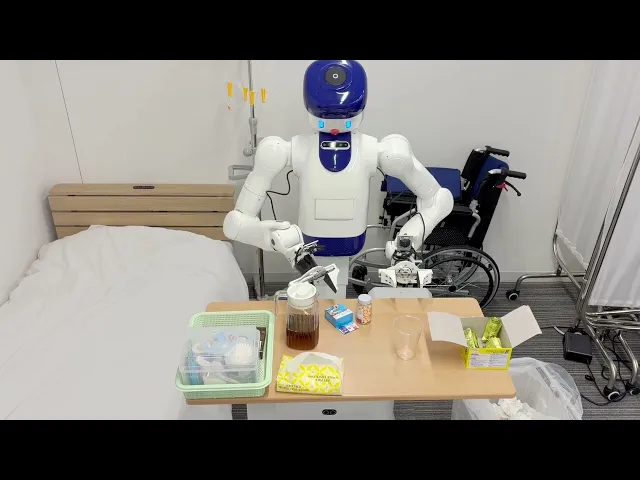
今回紹介された成果では、97回の実演データをもとに学習したモデルにより、D1がお茶を注ぐ動作を10回の試行すべてで成功させました。さらに、学習済みモデルが別のD1でも、従来必要だった機体ごとのカメラキャリブレーションを行わずに動作することが確認されました。
これらの成果は、少量の学習データによる新たな業務への適応や、学習成果を複数機体へ展開する可能性を示すものです。
ジールスは今後も、世界の先端ロボット基盤モデルと日本の現場に適したD1の開発技術を組み合わせ、ヒューマノイドの自律性と現場対応力を高めながら、社会実装を推進してまいります。
1.Physical Intelligence(π)とPi APIについて
Physical Intelligence(π)は、米国サンフランシスコを拠点に、さまざまなロボットが多様な作業を実行できるようにする汎用ロボット基盤モデルの研究開発を進める企業です。
同社は、視覚情報と言語による指示をもとにロボットの動作を生成するVision-Language-Action(VLA)モデルの開発に取り組んでおり、2026年4月には、従来よりも高い汎化能力を目指した「π0.7」を発表しました。
2026年10月13日には、ロボット開発企業が自社のデータを使って基盤モデルの追加学習や推論を行える「Pi API」のベータ版を発表しました。
Pi APIは、ロボットの実演データをアップロードし、πが管理する計算基盤上でモデルの事後学習を実施したうえで、学習済みモデルを実機で利用できる仕組みです。
これにより、各企業が大規模なAI学習基盤を個別に構築する負担を軽減し、ロボットの動作データ収集から学習・評価・改善までの開発サイクルを効率化することを目指しています。
πは、ベータ版の公開に先立ち、少数のロボット開発企業にPi APIへのアーリーアクセスを提供し、さまざまな機体や作業への適用可能性を検証してきました。
ジールスもアーリーアクセスに参加した企業の一つとして、D1を用いたモデルの学習・検証に取り組み、その成果が今回の公式発表で紹介されました。
2.97回の実演データから配茶動作を学習、10回の試行すべてで成功
ジールスは、準国産コンパクトヒューマノイド「D1」の開発において、日本の現場環境に適したハードウェア設計に加え、ロボットを制御するソフトウェアやAIモデルの高度化に取り組んでいます。
今回、πのロボット基盤モデルを活用した開発では、D1による「お茶を注ぐ動作」を対象にモデルの事後学習と実機検証を実施しました。
97回の実演データを用いて学習したモデルにより、D1は特定の検証条件下において、お茶を注ぐ動作を10回中10回成功させました。
従来、ロボットに新たな作業を習得させるためには、対象となる機体や作業環境に応じたデータ収集、モデルの学習、動作調整などが必要でした。
汎用的なロボット基盤モデルを活用することで、これまでに学習された動作知識を生かしながら、個別の業務への適応に必要なデータ量や開発負荷を軽減できる可能性があります。
今回の成果は、比較的少数の実演データからD1に新たな動作を学習させられる可能性を示すものであり、今後の対応業務の拡大に向けた重要な技術的進展と捉えています。
3.学習済みモデルを別のD1にも展開、機体ごとの調整負荷軽減へ
今回の取り組みでは、学習した動作を別のD1にも展開できる可能性が確認されました。
従来のモデルでは、異なるロボット個体へ適用する際に、カメラの位置関係などを機体ごとに調整するキャリブレーションが必要でした。
一方、今回学習したモデルは、別のD1においても、従来必要だった機体ごとのカメラキャリブレーションを行うことなく動作しました。
これは、1台のロボットで得られた学習成果を、ほかの機体にも活用できる可能性を示すものです。
ヒューマノイドの社会実装を拡大していくうえでは、新たな業務への対応に加え、複数の機体を効率的に導入・運用できることが重要になります。
個体ごとの調整工数を軽減できれば、同じ業務を担う複数のD1へ学習済みモデルを展開する際の開発・導入負荷の削減につながることが期待されます。
ジールスは、こうした技術の検証を重ねることで、D1の量産・導入拡大を支えるモデル開発と運用基盤の高度化を進めてまいります。
4.今後の展望|先端ロボット基盤モデルの活用でD1の社会実装を加速
ジールスは、日本の医療・介護施設をはじめとする人手不足が課題となる現場に向けて、D1の社会実装を進めています。
2026年8月には重工大須病院、9月には桜十字グループの介護施設においてD1を用いた実証実験を実施し、案内、軽量物運搬、配茶などの業務を通じて、実際の現場における活用可能性や運用上の課題を検証してきました。
また、2026年10月1日からはD1の出荷を開始し、実証実験で得られた知見を、より多くの現場での継続的な稼働へとつなげる取り組みを進めています。
フィジカルAIの社会実装を拡大するためには、現場ごとに異なる業務への対応力を高めるとともに、機体ごとの学習や調整に必要な工数を削減し、継続的に導入できる仕組みを構築することが重要です。
今回のπとの技術連携を通じて確認された、少数の実演データによる動作学習と、学習済みモデルの複数機体への展開可能性は、これらの課題の解決につながる技術的な進展です。
今後は、実際の現場で必要とされる作業に応じてモデルの学習・検証を重ね、D1が対応できる業務の幅を広げてまいります。また、1台のD1で得られた学習成果をほかの機体にも活用できる開発・運用体制の構築を進め、複数台への展開を効率化することを目指します。
ジールスは、2026年度にD1の100台量産と累計1万時間の現場稼働を目標に掲げています。
今後も、D1の現場導入を通じて得られるデータと、国内外の先端AI技術を組み合わせながら、現場での稼働、データ収集、AIモデルの学習・改善、複数機体への展開という継続的な開発サイクルを構築してまいります。
世界の先端ロボット基盤モデルと日本の現場で培う技術・知見を掛け合わせることで、D1の自律性と業務対応力を高め、人とロボットがともに働く社会の実現を目指してまいります。
関連情報
Physical Intelligence公式発表「Frontier Models for Every Robot: Announcing our API beta」
https://www.pi.website/blog/api-beta
Physical Intelligence「π0.7: a Steerable Model with Emergent Capabilities」
https://www.pi.website/blog/pi07
D1公式サイト
https://omakaserobotics.ai/