Categories
News

OpenAIのスタートアップ部門責任者Marc Manara氏らが、準国産ヒューマノイド「D1」を視察

〜ロボティクスエンジニアを交え、D1の実機を前に技術的な意見交換を実施〜

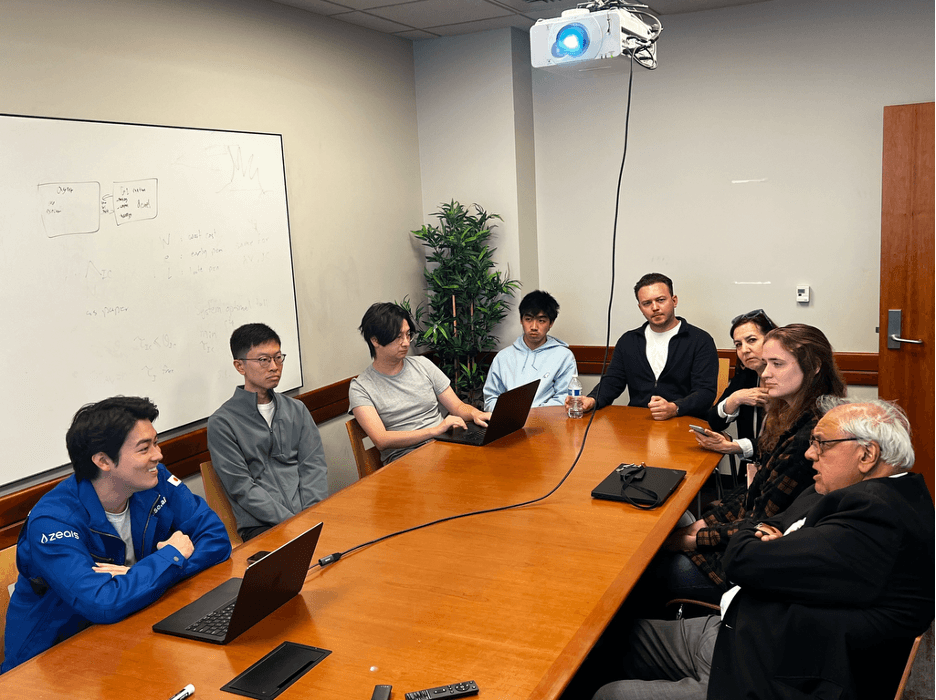
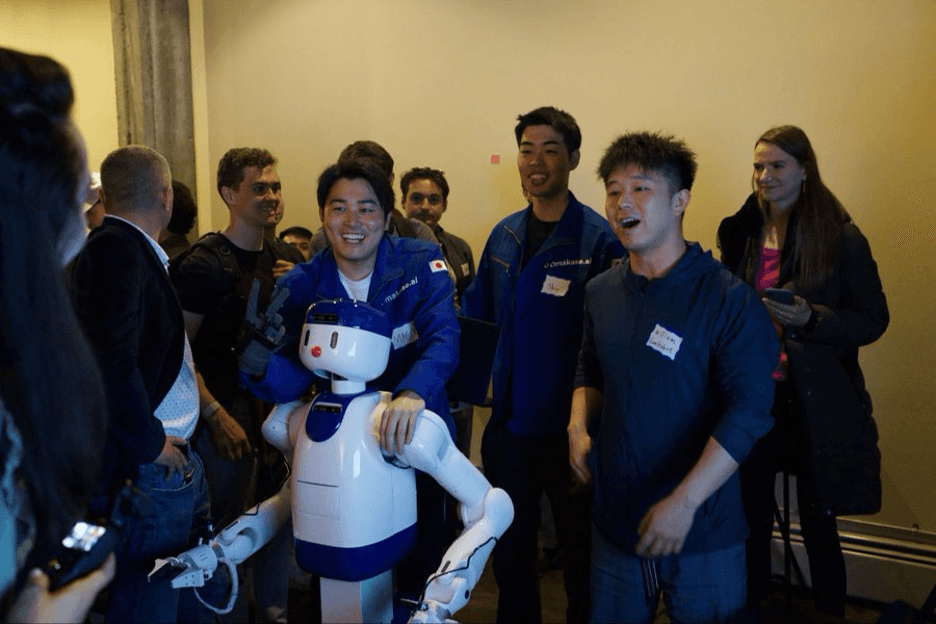
株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、このたび、米OpenAIのHead of Startupsを務めるMarc Manara氏をはじめ、ロボティクス分野のエンジニアらによる、準国産コンパクトヒューマノイド「D1」の視察を受けました。

今回の視察では、D1の実機をご覧いただきながら、ロボティクスに関する技術的な意見交換を行いました。

ジールスは、日本の医療・介護施設をはじめとする人手不足が課題となる現場に向けて、D1の開発と社会実装を推進しています。今後も国内外のAI・ロボティクス分野の研究者やエンジニアとの交流を深め、D1の技術開発と現場への導入を進めてまいります。

1.OpenAI関係者によるD1の視察

今回の視察には、OpenAIでスタートアップ企業との連携を担当するHead of StartupsのMarc Manara氏に加え、ロボティクス分野のエンジニアらが参加しました。

当日は、ジールスが開発するD1を実際にご覧いただき、実機を前にロボティクスに関する意見交換を実施しました。

AIの進化に伴い、デジタル空間での情報処理にとどまらず、現実世界を認識し、ロボットを通じて物理的な作業を行う「フィジカルAI」への関心が高まっています。

ジールスは、こうした技術の進化を実際の現場で活用できるロボットへとつなげるため、日本の環境に適したハードウェア、ソフトウェア、AIモデルの開発を一体で進めています。

2.準国産コンパクトヒューマノイド「D1」について

ジールスが開発する「D1」は、日本の屋内環境で人と共存し、具体的な業務を担うことを目指した準国産コンパクトヒューマノイドです。

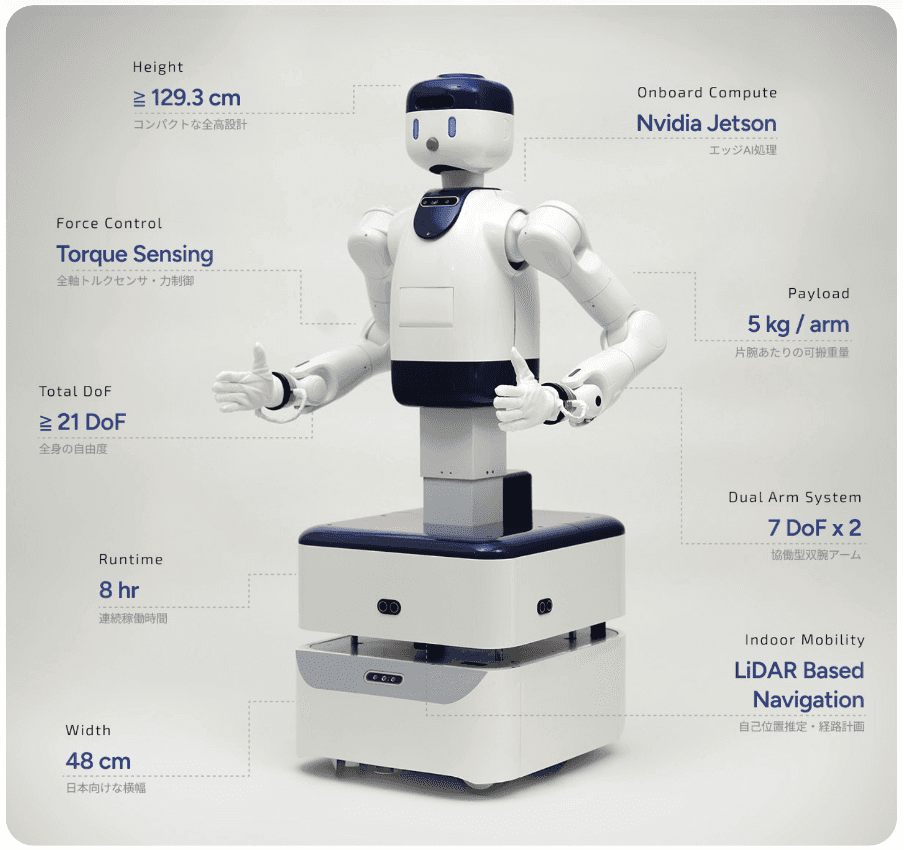
全高約129.3cm、走行ベース幅約48cmのコンパクトな機体設計を採用し、医療・介護施設などの限られた屋内空間での活用を想定しています。

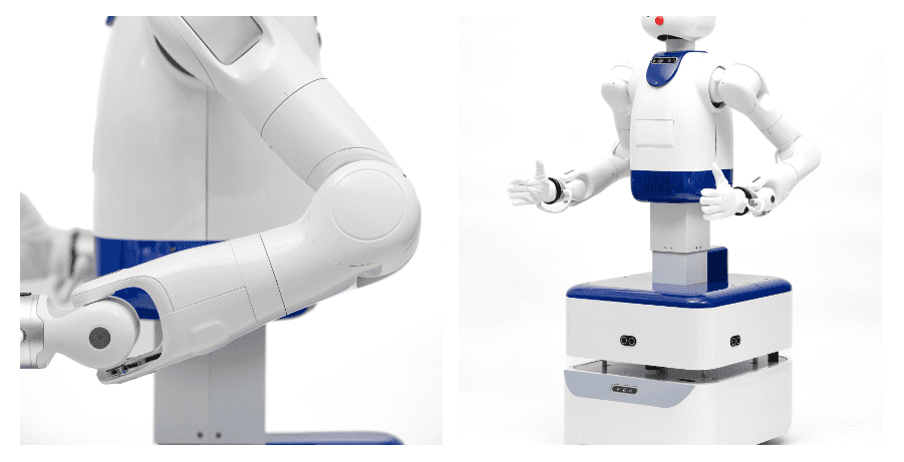
自然な対話や自律移動に加え、双腕による物品の運搬や受け渡しなど、人とコミュニケーションを取りながら多様な業務を支援することを目指しています。

2026年8月には名古屋市の重工大須病院、9月には桜十字グループの介護施設において実証実験を実施し、来院者の案内や軽量物の運搬、配茶など、実際の業務環境での活用可能性を検証してきました。

また、同年8月には米国サンフランシスコでD1のローンチイベントを開催し、OpenAIを含むAI・ロボティクス分野の企業や研究機関の関係者が来場しました。

ジールスは、こうした海外の研究者・エンジニアとの交流と、日本国内での実証実験を通じて、技術開発と社会実装の両面からD1の高度化を推進しています。

3.今後の展望|世界の先端技術と日本の現場をつなぎ、フィジカルAIの社会実装を推進

ジールスは、2026年度にD1の100台量産と累計1万時間の現場稼働を目標に掲げています。

フィジカルAIの社会実装には、AIモデルの高度化だけでなく、実際の業務環境に適応した機体設計や、安全性の確保、継続的な運用体制の構築が不可欠です。

ジールスが重視しているのは、ロボットを実際の現場で稼働させ、そこで得られるデータをAIモデルの学習・改善につなげることです。

今後は、医療・介護領域を起点に、製造・物流・サービス業などへの展開を進めるとともに、国内外のAI・ロボティクス分野の企業や研究機関との技術交流を継続してまいります。

世界で進むAI技術の進化と、日本の現場で培う運用ノウハウや実証データを掛け合わせ、D1の自律性と業務対応力を高めることで、人とロボットがともに働く社会の実現を目指してまいります。

News

米Physical Intelligence(π)、Pi APIの先行利用事例として「D1」を紹介

〜ベータ版公開前からPi APIにアーリーアクセス。97回の実演データで配茶動作を学習し、複数機体への展開可能性を確認〜

株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)が開発する準国産コンパクトヒューマノイド「D1」が、米国のロボットAI研究開発企業Physical Intelligence(π、以下「π」)が2026年10月13日に公開した技術発表「Frontier Models for Every Robot: Announcing our API beta」において、Pi APIの先行利用事例として紹介されました。

ジールスは、Pi APIのベータ版公開に先立ち、限られた企業に提供されたアーリーアクセスの機会を通じて、D1向けのロボット基盤モデルの学習・検証に取り組んできました。また、πの研究開発チームと密に連携し、最新のロボット基盤モデル「π0.7」のD1向け事後学習も進めています。

今回紹介された成果では、97回の実演データをもとに学習したモデルにより、D1がお茶を注ぐ動作を10回の試行すべてで成功させました。さらに、学習済みモデルが別のD1でも、従来必要だった機体ごとのカメラキャリブレーションを行わずに動作することが確認されました。

これらの成果は、少量の学習データによる新たな業務への適応や、学習成果を複数機体へ展開する可能性を示すものです。

ジールスは今後も、世界の先端ロボット基盤モデルと日本の現場に適したD1の開発技術を組み合わせ、ヒューマノイドの自律性と現場対応力を高めながら、社会実装を推進してまいります。

1.Physical Intelligence(π)とPi APIについて

Physical Intelligence(π)は、米国サンフランシスコを拠点に、さまざまなロボットが多様な作業を実行できるようにする汎用ロボット基盤モデルの研究開発を進める企業です。

同社は、視覚情報と言語による指示をもとにロボットの動作を生成するVision-Language-Action(VLA)モデルの開発に取り組んでおり、2026年4月には、従来よりも高い汎化能力を目指した「π0.7」を発表しました。

2026年10月13日には、ロボット開発企業が自社のデータを使って基盤モデルの追加学習や推論を行える「Pi API」のベータ版を発表しました。

Pi APIは、ロボットの実演データをアップロードし、πが管理する計算基盤上でモデルの事後学習を実施したうえで、学習済みモデルを実機で利用できる仕組みです。

これにより、各企業が大規模なAI学習基盤を個別に構築する負担を軽減し、ロボットの動作データ収集から学習・評価・改善までの開発サイクルを効率化することを目指しています。

πは、ベータ版の公開に先立ち、少数のロボット開発企業にPi APIへのアーリーアクセスを提供し、さまざまな機体や作業への適用可能性を検証してきました。

ジールスもアーリーアクセスに参加した企業の一つとして、D1を用いたモデルの学習・検証に取り組み、その成果が今回の公式発表で紹介されました。

2.97回の実演データから配茶動作を学習、10回の試行すべてで成功

ジールスは、準国産コンパクトヒューマノイド「D1」の開発において、日本の現場環境に適したハードウェア設計に加え、ロボットを制御するソフトウェアやAIモデルの高度化に取り組んでいます。

今回、πのロボット基盤モデルを活用した開発では、D1による「お茶を注ぐ動作」を対象にモデルの事後学習と実機検証を実施しました。

97回の実演データを用いて学習したモデルにより、D1は特定の検証条件下において、お茶を注ぐ動作を10回中10回成功させました。

従来、ロボットに新たな作業を習得させるためには、対象となる機体や作業環境に応じたデータ収集、モデルの学習、動作調整などが必要でした。

汎用的なロボット基盤モデルを活用することで、これまでに学習された動作知識を生かしながら、個別の業務への適応に必要なデータ量や開発負荷を軽減できる可能性があります。

今回の成果は、比較的少数の実演データからD1に新たな動作を学習させられる可能性を示すものであり、今後の対応業務の拡大に向けた重要な技術的進展と捉えています。

3.学習済みモデルを別のD1にも展開、機体ごとの調整負荷軽減へ

今回の取り組みでは、学習した動作を別のD1にも展開できる可能性が確認されました。

従来のモデルでは、異なるロボット個体へ適用する際に、カメラの位置関係などを機体ごとに調整するキャリブレーションが必要でした。

一方、今回学習したモデルは、別のD1においても、従来必要だった機体ごとのカメラキャリブレーションを行うことなく動作しました。

これは、1台のロボットで得られた学習成果を、ほかの機体にも活用できる可能性を示すものです。

ヒューマノイドの社会実装を拡大していくうえでは、新たな業務への対応に加え、複数の機体を効率的に導入・運用できることが重要になります。

個体ごとの調整工数を軽減できれば、同じ業務を担う複数のD1へ学習済みモデルを展開する際の開発・導入負荷の削減につながることが期待されます。

ジールスは、こうした技術の検証を重ねることで、D1の量産・導入拡大を支えるモデル開発と運用基盤の高度化を進めてまいります。

4.今後の展望|先端ロボット基盤モデルの活用でD1の社会実装を加速

ジールスは、日本の医療・介護施設をはじめとする人手不足が課題となる現場に向けて、D1の社会実装を進めています。

2026年8月には重工大須病院、9月には桜十字グループの介護施設においてD1を用いた実証実験を実施し、案内、軽量物運搬、配茶などの業務を通じて、実際の現場における活用可能性や運用上の課題を検証してきました。

また、2026年10月1日からはD1の出荷を開始し、実証実験で得られた知見を、より多くの現場での継続的な稼働へとつなげる取り組みを進めています。

フィジカルAIの社会実装を拡大するためには、現場ごとに異なる業務への対応力を高めるとともに、機体ごとの学習や調整に必要な工数を削減し、継続的に導入できる仕組みを構築することが重要です。

今回のπとの技術連携を通じて確認された、少数の実演データによる動作学習と、学習済みモデルの複数機体への展開可能性は、これらの課題の解決につながる技術的な進展です。

今後は、実際の現場で必要とされる作業に応じてモデルの学習・検証を重ね、D1が対応できる業務の幅を広げてまいります。また、1台のD1で得られた学習成果をほかの機体にも活用できる開発・運用体制の構築を進め、複数台への展開を効率化することを目指します。

ジールスは、2026年度にD1の100台量産と累計1万時間の現場稼働を目標に掲げています。

今後も、D1の現場導入を通じて得られるデータと、国内外の先端AI技術を組み合わせながら、現場での稼働、データ収集、AIモデルの学習・改善、複数機体への展開という継続的な開発サイクルを構築してまいります。

世界の先端ロボット基盤モデルと日本の現場で培う技術・知見を掛け合わせることで、D1の自律性と業務対応力を高め、人とロボットがともに働く社会の実現を目指してまいります。

関連情報

Physical Intelligence公式発表「Frontier Models for Every Robot: Announcing our API beta」
https://www.pi.website/blog/api-beta

Physical Intelligence「π0.7: a Steerable Model with Emergent Capabilities」
https://www.pi.website/blog/pi07

D1公式サイト
https://omakaserobotics.ai/

News

清水正大、AIロボット協会(AIRoA)の勉強会に登壇。準国産ヒューマノイド「D1」の社会実装に向けた取り組みを紹介

〜「実証で終わらせないフィジカルAI」をテーマに、現場導入に向けた課題や今後の展望を共有〜

株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、2026年10月5日(月)、一般社団法人AIロボット協会(以下「AIRoA」)が開催した会員向け勉強会に、代表取締役CEOの清水正大が登壇したことをお知らせします。

本イベントは、AIRoAの会員企業同士の交流や連携促進を目的として、NTTドコモが運営する「docomo R&D OPEN LAB ODAIBA」にて開催されました。

当日は「実証で終わらせないフィジカルAI ― 現場導入までのプロセスと課題、その先の展望 ―」をテーマに、清水が準国産コンパクトヒューマノイド「D1」の開発・社会実装に向けた取り組みを紹介しました。

ジールスは今後も、AIRoAをはじめとするAI・ロボティクス関連企業との交流・連携を深めながら、D1の現場導入とフィジカルAIの社会実装を推進してまいります。

1.AIRoA会員向け勉強会について

AIRoAは、AIとロボット技術の融合を推進し、日本発のロボット基盤モデルやデータエコシステムの構築・普及を目指す一般社団法人です。

国内のAI・ロボティクス関連企業や研究機関などが参画し、ロボット動作データの収集・活用、AIモデルの研究開発、産業エコシステムの形成などに取り組んでいます。

ジールスもAIRoAの育成会員として参画しており、フィジカルAIの研究開発や社会実装を推進する企業との交流を進めています。

今回の勉強会では、ジールス代表の清水正大と、アイリスグループでロボット開発を手がける小倉崇氏が登壇。それぞれ約30分間の講演・質疑応答を通じて、フィジカルAIの現場導入に向けた取り組みや課題、今後の展望について共有しました。

会場には、ロボティクス関連企業に加え、ネットワーク、GPUクラウドサービス、半導体、コンサルティングなど、フィジカルAIの開発・社会実装に関わる多様な領域の企業が参加し、勉強会後には参加企業同士の交流が行われました。

2.「実証で終わらせないフィジカルAI」への取り組み

フィジカルAIの社会実装において重要なのは、ロボットの技術的な可能性を示すだけでなく、実際の現場に導入し、継続的に業務を担える状態を構築することです。

ジールスは、日本の医療・介護施設や製造・物流など、人手不足が深刻化する現場での活用を目指し、準国産コンパクトヒューマノイド「D1」を開発しています。

D1は、日本の屋内環境に適したコンパクトな機体設計を採用し、自然な対話や自律移動、双腕による物品の運搬・受け渡しなど、多様な業務への対応を目指しています。

2026年8月には名古屋市の重工大須病院、9月には桜十字グループの介護施設において実証実験を実施し、案内や軽量物運搬、配茶などの業務を通じて、実際の現場における活用可能性を検証してきました。

また、2026年10月1日からはD1の出荷を開始し、研究開発や実証実験で得た知見を、より多くの現場での継続的な稼働へとつなげる取り組みを進めています。

ジールスが重視しているのは、単にロボットの導入台数を増やすことではなく、実際の業務に組み込み、現場で継続的に稼働させることです。

現場での稼働を通じて得られるデータをAIモデルの学習・改善に活用し、その成果を再び現場へ展開することで、ロボットの自律性や業務対応力を段階的に高める開発サイクルの構築を目指しています。

3.業界横断の連携を通じたフィジカルAIの社会実装へ

フィジカルAIの社会実装には、ロボット本体やAIモデルの開発だけでなく、通信インフラ、計算基盤、半導体、量産体制、導入・運用支援など、多様な技術や専門性の連携が求められます。

今回の勉強会は、ロボティクス分野の企業に加え、関連技術やサービスを提供する企業と交流し、それぞれの知見や課題を共有する機会となりました。

ジールスは、D1の開発において、ハードウェア、ソフトウェア、AIモデルの高度化を進めるとともに、実際の現場での導入・運用を支える事業基盤の構築にも取り組んでいます。

今後もAIRoAの会員企業をはじめ、国内外の関連企業や研究機関との交流を深め、技術開発や実証、導入・運用における連携の可能性を広げてまいります。

4.今後の展望|現場で稼働し、進化するD1の実現へ

ジールスは、2026年度内にD1の100台量産と、実際の現場における累計1万時間の稼働を目標に掲げています。

今後は、医療・介護領域での取り組みをさらに進めるとともに、製造・物流、サービス業など、さまざまな産業への展開を目指します。

フィジカルAIを社会に普及させるためには、機体の量産やAIモデルの進化だけでなく、現場ごとの業務に適応し、安定して稼働できる運用体制を整えることが重要です。

ジールスは、D1の現場稼働から得られるデータをもとにAIモデルの学習・改善を重ね、対応できる業務の拡大と、複数の現場への展開を推進してまいります。

また、AIRoAを通じた業界内の交流・連携を深めながら、日本発のフィジカルAI産業の発展に貢献し、人とロボットがともに働く社会の実現を目指してまいります。

News

準国産ヒューマノイド「D1」の出荷を10月1日より開始。量産・社会実装を加速

〜医療・介護、製造・物流などの現場での稼働を推進し、実環境データを活用したAIモデルの継続的な進化へ〜

株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、2026年10月1日(木)より、準国産コンパクトヒューマノイド「D1」の出荷を開始したことをお知らせします。

ジールスは、深刻な人手不足に直面する日本の医療・介護施設や製造・物流現場などで、人とともに働くことを目指すヒューマノイド「D1」の開発を進めてきました。2026年8月の正式発表以降、病院や介護施設での実証実験を重ねるとともに、量産に向けた取り組みを推進してきました。

今回の出荷開始を新たな一歩として、医療・介護、工場・倉庫など、ロボットによる業務支援が求められる現場への導入を進め、実際の業務環境での稼働拡大を目指します。

また、D1の現場稼働を通じて得られるデータをAIモデルの学習・改善に活用し、自律性や業務対応力を継続的に高めることで、フィジカルAIの社会実装を加速してまいります。

1.D1の出荷を開始、実際の現場で働くヒューマノイドの普及へ

ジールスは、2026年8月5日に準国産コンパクトヒューマノイド「D1」を正式発表し、日本の人手不足を解消する新たな労働力として、実際の現場で継続的に稼働するロボットの開発を進めてきました。

D1は、全高約129.3cm、走行ベース幅約48cmのコンパクトな機体設計を採用し、日本の屋内環境での運用を想定したヒューマノイドです。AIによる自然な対話や自律ナビゲーションに加え、双腕を用いた物品運搬、受け渡し、作業補助など、多様な業務への対応を目指しています。

これまでジールスは、ハードウェア、ソフトウェア、AIモデルの開発を一体で進めるとともに、実証実験を通じて現場での運用に必要な技術や知見を蓄積してきました。

そして2026年10月1日、D1の出荷を開始しました。

ジールスが目指しているのは、ロボットを製造・出荷することだけではなく、実際の業務の中で継続的に稼働し、現場の課題解決に貢献することです。

出荷開始を機に、機体の導入から現場環境への適応、業務への組み込み、継続的な運用改善までを推進し、D1が人とともに働く環境の実現を目指してまいります。

2.医療・介護から製造・物流へ、現場での稼働を拡大

日本では、少子高齢化や生産年齢人口の減少を背景に、医療・介護、製造・物流、サービス業など、さまざまな産業で人手不足が深刻化しています。

こうした現場では、専門的な判断や対人業務に加えて、物品の運搬、受付・案内、備品の準備など、日常的に繰り返し発生する業務が数多く存在しています。

ジールスは、これらの業務の一部をD1が担うことで、現場スタッフの負担を軽減し、人がより専門性の高い業務に集中できる環境づくりを目指しています。

2026年8月には、名古屋市の重工大須病院においてD1を用いた実証実験を実施。2台のD1が3日間で延べ35時間稼働し、来院者の案内、軽量物運搬、配茶補助、下膳補助、体操進行の5つの院内業務を検証しました。

さらに同年9月には、桜十字グループの介護付き有料老人ホーム「ホスピタルメント文京千駄木」において、エレベーターを用いた館内案内、軽量物運搬、配茶の3つの業務を検証しました。

これらの実証では、実際の施設環境においてD1が担える業務の可能性と、継続的な運用に向けて改善すべき課題を確認してきました。

今後は、医療・介護領域での取り組みをさらに進めるとともに、工場や倉庫などの製造・物流現場への展開を推進します。

各現場の業務内容や環境に応じて、D1が担う業務を段階的に広げながら、ロボットの導入・運用に必要な知見を蓄積し、社会実装の拡大につなげてまいります。

3.現場稼働を通じたデータ蓄積と、AIモデルの継続的な高度化

ジールスは、D1の社会実装において、ロボットの出荷台数だけでなく、実際の現場でどれだけ稼働し、業務を担えるかを重要視しています。

フィジカルAIの進化には、研究開発環境での学習だけでなく、現実世界での稼働を通じて得られるデータが不可欠です。

実際の現場には、人や物の動き、設備の配置、対象物の形状や重さ、作業手順の違いなど、環境ごとに異なる条件が存在します。こうした多様な環境でロボットを稼働させることで、研究開発環境だけでは得られないデータや運用上の知見を蓄積できます。

ジールスは、これまで開発してきたヒューマノイド向け統合ソフトウェア群「Omakase OS」と、マニピュレーション知能基盤「Omakase Zen」を活用し、現場で収集したデータをAIモデルの学習・評価・改善につなげる開発を推進しています。

今後、D1の出荷・現場導入が進むことで、さまざまな業務環境での稼働機会が広がり、より多様なデータを収集できるようになることが期待されます。

これらのデータをもとにAIモデルの精度や自律性を高め、改善したモデルをD1へ展開することで、対応できる業務や環境を段階的に広げていく方針です。

「現場で稼働するほどデータが蓄積され、AIモデルが進化し、さらに多くの業務に対応できるようになる」

ジールスは、この継続的な開発サイクルを構築することで、D1の実用性と現場への適応力を高め、フィジカルAIの進化と社会実装の拡大を両立させてまいります。

4.今後の展望|100台量産・累計1万時間の現場稼働に向けて

ジールスは、2026年度内にD1の100台量産と、実際の現場における累計1万時間の稼働を目標に掲げています。

今回の出荷開始は、これまで進めてきた機体開発や実証実験を、より多くの現場での継続的な稼働へとつなげていく重要な一歩です。

今後は、量産・出荷を進めるとともに、導入先の業務環境に応じた機能調整や運用設計、安全性・信頼性の検証を重ね、現場で安定して活用されるロボット事業の確立に取り組みます。

また、一つの現場で得られた学習データや運用ノウハウを、同様の課題を持つほかの現場にも展開することで、D1の導入に必要な工数の削減や、対応業務の拡大を目指します。

ジールスは、出荷台数の拡大と現場での稼働時間の積み重ねを通じて、AIモデルの学習・改善を加速させ、D1が実際の業務を担うための技術と運用体制を継続的に高度化してまいります。

日本の現場でロボットが働き、そこで得られる知見をもとに進化し続ける仕組みをつくることで、深刻化する人手不足の解消に貢献し、人とロボットがともに働く社会の実現を目指してまいります。

■準国産コンパクトヒューマノイド「D1」について

D1は、日本の屋内空間で人と共存し、具体的な業務を担うことを目的に開発された準国産コンパクトヒューマノイドです。

世界水準の技術や部品を取り入れながら、AI、ソフトウェア、制御、組立、日本の現場に合わせた導入・運用をジールスが国内主導で進めています。

全高約129.3cm、走行ベース幅約48cmのコンパクト設計を採用。AIによる自然な対話、受付・案内、自律ナビゲーション、障害物回避、多言語対応に加え、双腕による物品準備、運搬、物品の受け渡しなど、身体性を伴う業務支援への展開を進めています。

News

ジールス、準国産コンパクトヒューマノイド「D1」を桜十字グループの介護施設へ初投入

「ホスピタルメント文京千駄木」で15時間の現場稼働、人との接触・転倒ゼロで、エレベーターを使った館内案内、軽量物運搬、配茶の3業務を検証

株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、桜十字グループの協力のもと、介護付き有料老人ホーム「ホスピタルメント文京千駄木」において、2026年9月10日(木)から11日(金)までの2日間、“準国産”コンパクトヒューマノイド「D1」を用いた実証実験(PoC)を実施しました。

本実証では、①エレベーターを使った館内案内、②備品・配達物などの軽量物運搬、③ポットからコップへの配茶、の3つの業務を検証しました。

ジールスはこれまで、病院においてD1による来院者の案内、軽量物運搬、配茶機操作、下膳補助、体操進行を検証してきました。今回は、入居者が日常生活を送る介護付き有料老人ホームへ検証の場を広げました。単一フロア内での移動だけでなく、エレベーターを利用した階間移動と物品運搬、液体を扱う配茶動作に取り組み、介護施設の日常業務への適応可能性と、実用化に向けて解決すべき課題を確認しました。

D1サイト:https://www.omakaserobotics.ai/

1.実証実験の背景

介護施設では、介護士や看護師が入居者へのケアに加え、備品やリネンの運搬、飲み物の準備、館内案内、レクリエーションの進行など、日々さまざまな業務を担っています。いずれも施設運営に欠かせない業務ですが、繰り返し発生するため、現場の身体的・時間的な負担となっています。

こうした周辺業務の一部をロボットが担うことができれば、施設職員は入居者との会話や、一人ひとりの状態に合わせたケアに、より多くの時間を使えるようになります。

ジールスはこれまで、病院においてD1による案内、物品運搬、配茶機操作、下膳補助、体操進行などを検証してきました。一方、介護付き有料老人ホームは、入居者が日々を過ごす生活の場です。入居者や施設職員、来訪者が行き交う中で、生活リズムや安全に配慮しながら稼働するなど、病院とは異なる運用が求められます。

そこで今回、桜十字グループが運営する「ホスピタルメント文京千駄木」にD1を投入し、介護施設の日常業務を想定した3つのタスクを検証しました。病院で培った会話、認識、自律ナビゲーション、双腕による物品操作の技術を、介護・生活支援の現場でどのように活用できるかを確かめる取り組みです。

2.実証実験の概要

・ 実施期間:2026年9月10日(木)~11日(金)
・ 実施場所:ホスピタルメント文京千駄木
・ 使用機体:“準国産”コンパクトヒューマノイド「D1」
・ 実施主体:株式会社ZEALS
・ 協力:桜十字グループ、ホスピタルメント文京千駄木
・ 主な検証内容:館内案内、軽量物運搬、配茶

ホスピタルメント文京千駄木は、定員50名、全48室の介護付き有料老人ホームです。建物は地上4階建てで、看護師と介護士が24時間常駐しています。

1日目はD1の搬入、ネットワーク接続、館内マップの作成、ナビゲーション調整を行い、各タスクを段階的にテストしました。2日目は前日の走行データや調整内容を反映し、各タスクの検証と現場データの収集を行いました。

3.主な検証内容

① 館内の案内・移動

事前に取得した館内マップに沿って廊下や共用部を自律移動し、エレベーターを利用したフロア間の移動と館内の案内を検証しました。

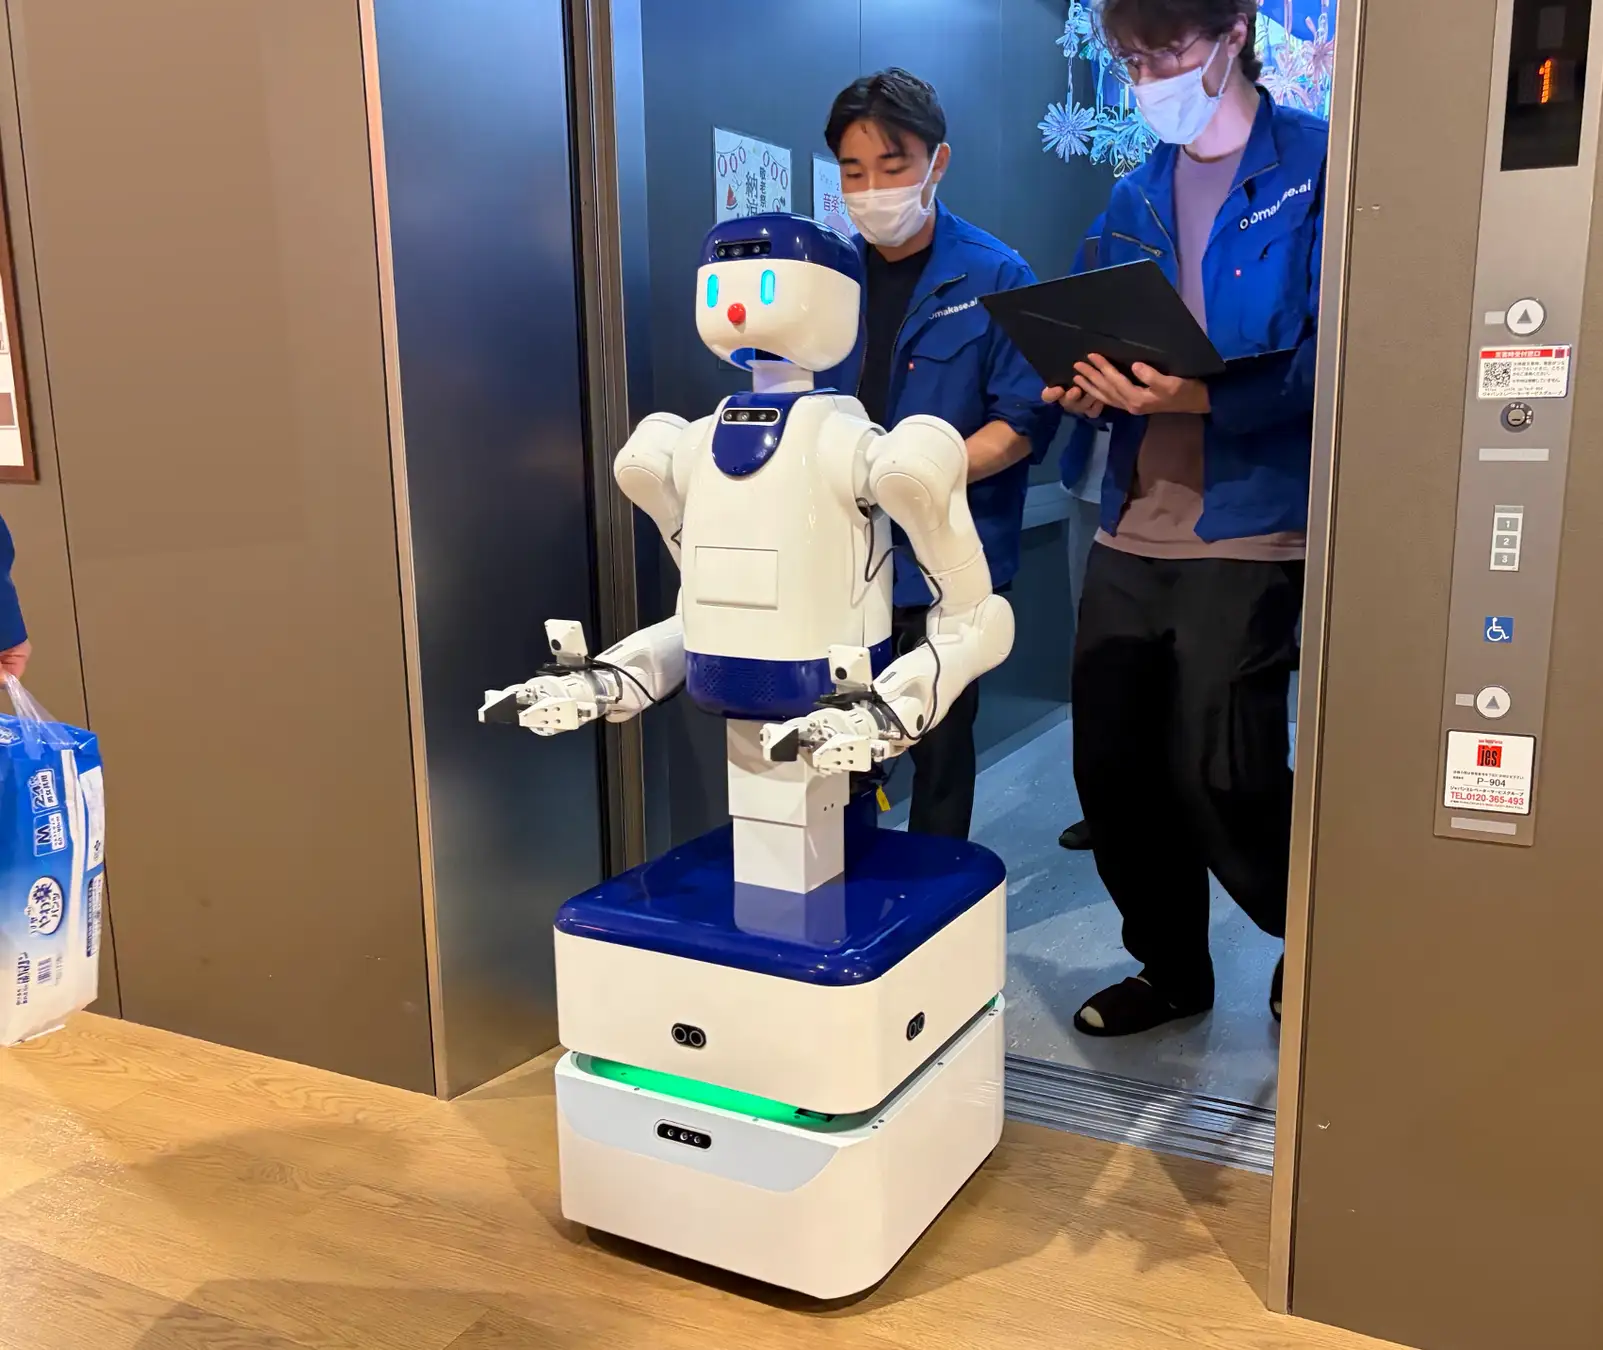
スタッフがD1に話しかけると、D1は事務室、玄関、トイレ、エレベーターといった館内の目的地まで自律で案内しました。エレベーターの利用時には、人と同乗する形で乗り込み、移動先の階で降車したのち、そのまま目的地まで移動しました。4階へ上がり、リハビリテーションエリアや居室まで案内する動作も確認しています。

施設内では入居者や勤務中のスタッフが常時行き交っていますが、D1は周囲の通行者や障害物をカメラやセンサーで検知しながら経路を調整し、走行を継続しました。案内の途中で出会った入居者とは、その場で自然な会話も行っています。

施設設備を大きく改修することなく、既存のエレベーターをそのまま利用することで、介護施設における現実的な階間移動の運用方法を確認しました。

主な検証項目

・事前に取得した館内マップに沿った廊下・共用部の自律走行
・会話を通じた目的地の確認
・事務室・玄関・トイレ・エレベーターへの案内
・リハビリテーションエリア・居室への案内
・入居者や勤務中のスタッフが行き交う環境での移動

② 軽量物の運搬

医療施設とは異なり、介護施設は入居者が日々の暮らしを営む「生活の場」です。そのため、介護用品だけでなく、入居者が注文した商品など、生活に伴うさまざまな物品の運搬が日常的に発生しており、スタッフが介護業務と並行して対応しています。

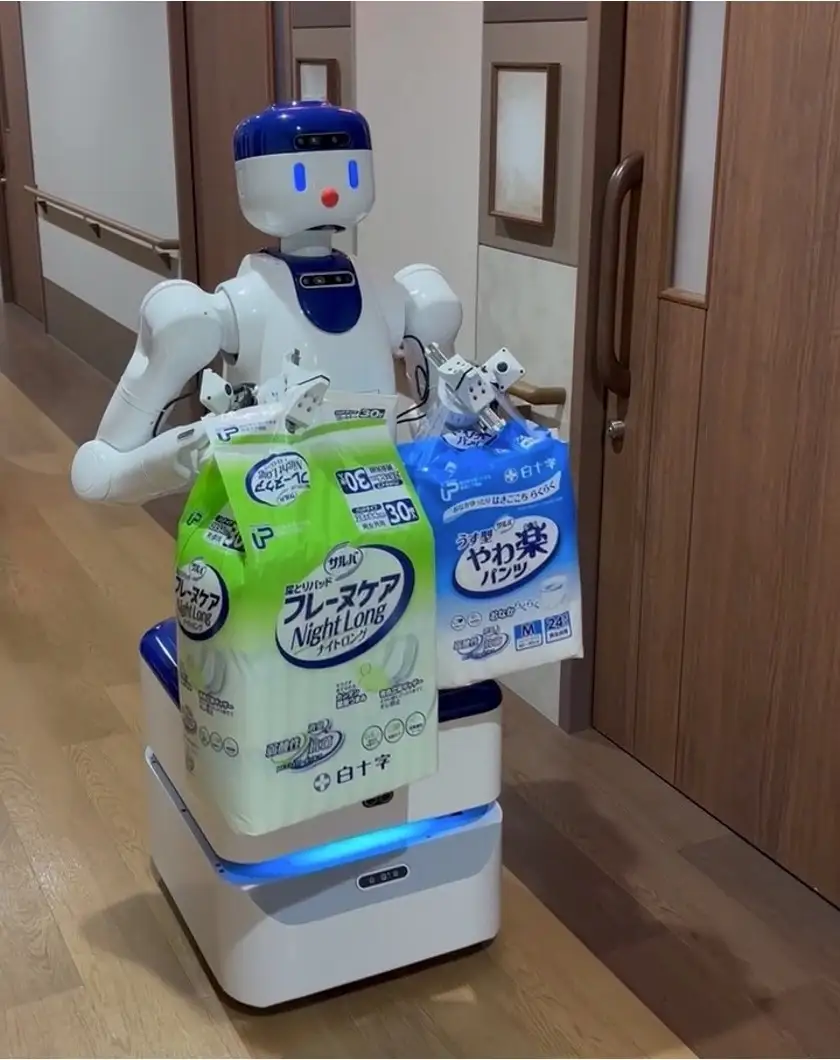
本実証では、こうした運搬業務をD1が担う可能性を検証しました。事務室でスタッフから物品を手渡しで受け取り、届け先を口頭で確認したうえで、物品を保持したまま自律移動し、指定された居室で受け渡すまでの一連の動作を実施しました。

具体的には、介護用紙おむつを事務室から居室へ届けるタスクに加え、入居者が注文したデリバリー商品を、注文者の居室まで届ける運搬も行いました。後者は、あらかじめ用意した検証用の荷物ではなく、その日に現場で実際に発生した依頼をD1がそのまま処理したものです。

館内案内で検証したナビゲーションを土台に、物品を把持したまま移動する複合動作が成立するかを確認するとともに、D1が運搬できる物品の重量や形状の範囲も把握しました。

主な検証項目

・スタッフから手渡しで受け取る物品の把持・持ち上げ
・会話を通じた届け先の確認
・物品を保持した状態での事務室から居室までの移動
・指定された居室への受け渡し

③ 配茶作業

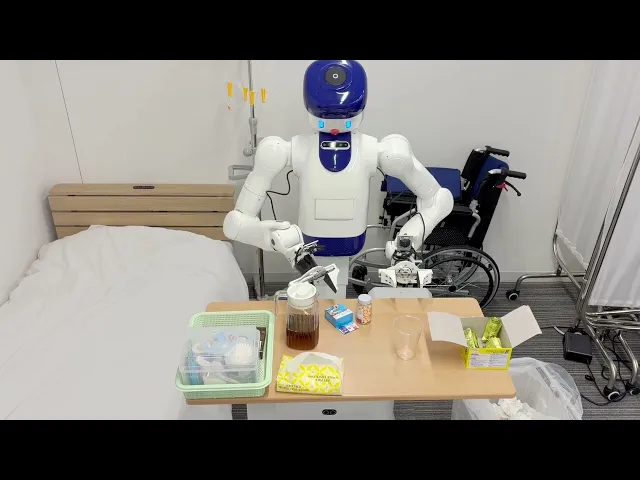
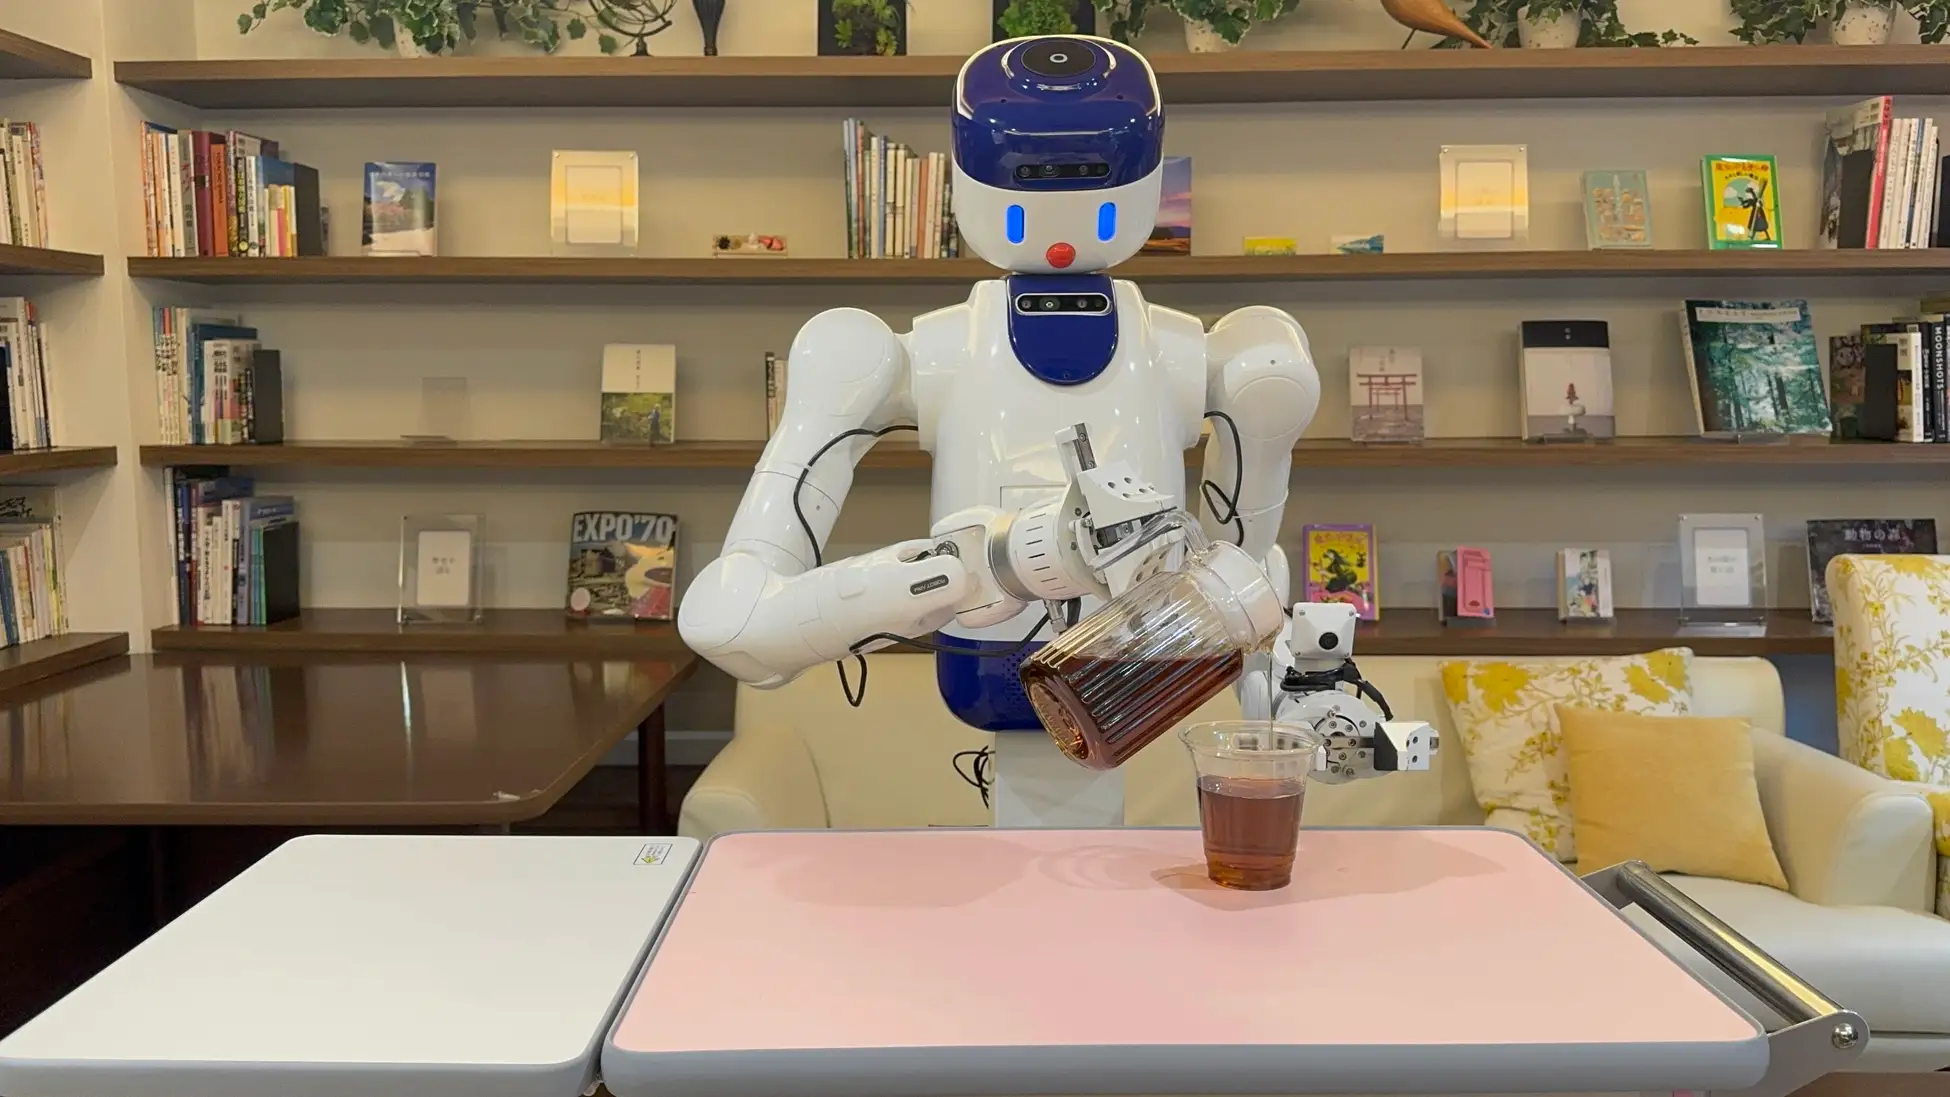
お茶をD1がコップへ注ぎ、ポットを元の位置へ戻すまでの一連の動作を検証しました。D1はポットとコップの位置をその場で認識し、ポットを持ち上げたのち、注いでいる最中はコップに注がれた量を確認しながら、傾ける角度と注ぎ終えるタイミングを判断します。これらはいずれも遠隔操作によらず、D1が自律で実行するものです。

学習と違う環境においても一連の動作が検証でき、D1が自律で配茶を行える可能性を確認しました。一方で、動作の安定性や再現性には課題も見られました。今後は、今回の検証で得られたデータをもとに、ポットやコップの認識、把持、注水といった各動作の学習を重ね、一連のタスクをより安定して実行できるよう精度改善を進めます。あわせて、飲み物の準備にかかるスタッフ工数の削減余地を見極めるとともに、実運用に求められる学習量や運用条件を把握しました。

主な検証項目
・ポットの取っ手の認識と安定した把持・持ち上げ
・傾ける角度の制御による注水量のコントロール
・コップに注がれた量の把握と注ぎ終えるタイミングの判断
・注ぎ終えたポットの元の位置への再配置
・遠隔操作によらない一連動作の自律実行

4.今回の実証の位置づけと今後

今回の実証は、D1の検証環境を病院から介護付き有料老人ホームへ広げ、入居者の生活空間においてヒューマノイドが担える業務と、運用上の課題を具体化する取り組みです。

現場稼働時間は、1日目が8時間、2日目が7時間となり、2日間の合計で15時間となりました。

館内移動では、エレベーターを介した複数階の移動を検証し、D1が活動できる範囲と担える業務の幅を確認しました。軽量物運搬では、施設職員が日常的に行っている移動・運搬業務の一部を支援できる可能性を検証しました。配茶では、液体を扱う精密な操作に必要なデータを収集しました。

ジールスは2026年8月、医療法人桂名会 重工大須病院において、D1を用いた初の医療現場での実証を実施しました。3日間で35時間を稼働し、来院者の案内から下膳補助まで5つの院内業務を検証しています。期間を通じて人や設備への接触、転倒はいずれも発生せず、患者や職員が行き交う医療現場においてヒューマノイドが業務を担えることを確認しました。

今回、その検証の場を介護施設へ広げたことで、医療と介護という性質の異なる二つの現場において、いずれも人との接触・転倒ゼロで、D1が実際の業務を担えることを、2週間あまりの間に連続して実証しました。

取得したデータをD1の学習、評価、改善に活用するとともに、桜十字グループと介護施設における具体的な活用方法を検討し、ホスピタルメントの他施設を含む展開可能性についても協議していきます。

桜十字グループ 菅谷 真 運営部長のコメント

「介護分野における人手不足の深刻化に伴い、スタッフにかかる労働負担の緩和が極めて重要な課題として浮上しております。将来的な直接介助への応用を見据えつつも、まずは物品搬送や案内といった日常業務の代替から着手することで、現場に対する大きな業務支援につながると期待しています。

単なる業務効率化にとどまらず、それによって生まれた時間を、スタッフが利用者さまとの対話や心のこもったケアなど、人にしかできない温かな対応に充てられることにも大きな意義があります。このたびの試みは、人型ロボットが介護分野の実務に即した不可欠な存在へと進化し得るかを検証する、貴重な足がかりとなりました。

導入当初は利用者の方々の戸惑いも懸念されましたが、特段の抵抗感なくスムーズに受け入れられ、愛らしい仕草や豊かな表情に対しても好評をいただいております。スタッフの業務負荷を軽減しながら、施設内でともに働くメンバーとして十分に寄与できる可能性を感じました。本検証を通じて得られた知見をもとに、ジールスとともに、介護の現場で真に価値を発揮する具体的な運用モデルの構築を推し進めてまいります。」

医療介護ウェルケア事業本部
ホスピタルメント事業部 運営部長 菅谷 真

■“準国産”コンパクトヒューマノイド「D1」について

D1は、日本の屋内空間で人と共存し、具体的な業務を担うことを目的に開発された“準国産”コンパクトヒューマノイドです。

世界水準の技術や部品を取り入れながら、AI、ソフトウェア、制御、組立、日本の現場に合わせた導入・運用をジールスが国内主導で進めています。

全高約129.3cm、走行ベース幅約48cmのコンパクト設計を採用。AIによる自然な対話、受付・案内、自律ナビゲーション、障害物回避、多言語対応に加え、双腕による物品準備、運搬、物品の受け渡しなど、身体性を伴う業務支援への展開を進めています。

D1サイト:https://www.omakaserobotics.ai/

■桜十字グループについて

「WELL-BEING FRONTIER 人生100年時代の生きるを満たす。」

桜十字グループは、「人生100年時代の生きるを満たす。」をミッションに、Medical(医療)・Experience(暮らし)・Solution(経営)の3領域から、人々のウェルビーイングとQOLを豊かにする多様な事業・サービスを展開しています。

グループサイト:https://sakurajuji.com/

■株式会社ZEALSの会社概要

社名:株式会社ZEALS(ジールス)
設立:2014年4月1日
資本金:1億円
所在地:東京都目黒区下目黒1-8-1 アルコタワー6F
代表者:代表取締役 清水正大
事業内容:Omakase AI、D1、Omakase Zen、Omakase OS、ZEALS AI Agent等の開発・提供
コーポレートサイト:https://zeals.ai/jp/
D1サイト:https://omakaserobotics.ai/

News

AWSジャパン「フィジカルAI開発支援プログラム」最終成果発表会で、準国産ヒューマノイド「D1」の開発成果を発表・実機展示

〜AI学習データ基盤の高度化を実現、100台量産・累計1万時間の現場稼働に向け社会実装を推進〜

株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、2026年8月31日(月)、アマゾン ウェブ サービス ジャパン合同会社(以下「AWSジャパン」)が開催した「フィジカル AI 開発支援プログラム by AWS ジャパン」の最終成果発表会に登壇し、準国産コンパクトヒューマノイド「D1」の実機展示およびデモンストレーションを実施しました。

本発表会では、日本の現場環境に適したD1の開発思想に加え、ハードウェア・ソフトウェア・AIモデルを統合した開発成果や、AWSの技術支援を通じて構築したAI学習データ基盤について発表しました。

ジールスは、今回の成果を活用し、D1の現場導入と稼働データに基づくAIモデルの継続的な改善を推進します。2026年度に掲げる100台量産・累計1万時間の現場稼働を目指し、フィジカルAIの社会実装と事業拡大に取り組んでまいります。


1.「フィジカル AI 開発支援プログラム by AWS ジャパン」について

本プログラムは、AWSジャパンが日本におけるフィジカルAIの開発・社会実装を支援するために実施した取り組みです。

2026年3月のキックオフから約6か月間、採択された51社に対して、専門家による技術支援、コスト最適化支援、コミュニティ形成、Go-To-Market支援などが提供されました。

8月31日にAWS麻布台ヒルズオフィスで開催された最終成果発表会では、13プロジェクト・14社が登壇し、それぞれの開発成果や社会実装に向けた取り組みを発表しました。

ジールスは本プログラムへの参加を通じ、ヒューマノイドのAIモデル開発に必要なデータ処理基盤の構築や学習環境の高度化に取り組み、その成果を発表しました。

2.日本の現場を起点に進化するフィジカルAIの実現へ

ジールスは、医療・介護、製造・物流、サービス業など、深刻な人手不足に直面する日本の現場こそが、フィジカルAIの社会実装と進化を加速させる重要な基盤になると考えています。

フィジカルAIの高度化には、ロボットが実際の環境で動作することで得られる現実世界データが不可欠です。人の動線や設備の配置、物品の形状、作業時の力加減など、現場ごとに異なる条件を捉え、AIモデルの学習・改善に活用していく必要があります。

一方、日本の医療・介護施設をはじめとする屋内環境では、限られた通路幅や人との近接、安全性への配慮など、ロボットの導入にあたってさまざまな条件が求められます。

こうした環境で実際に稼働し、現場データを継続的に収集できるロボットを目指して開発したのが、準国産コンパクトヒューマノイド「D1」です。

D1は、走行ベース幅約48cmのコンパクトな車輪移動型の機体に双腕構造を組み合わせ、日本の屋内環境における安全性と実用性を重視して設計されています。

ジールスは、単にロボットを現場へ届けるだけでなく、現場での稼働を通じて得られるデータをAIモデルの学習・改善に活用し、さらに高度化したロボットを再び現場へ展開する開発サイクルの確立を目指しています。

3.AWSの技術支援を通じたAI学習データ基盤の高度化

ジールスは、本プログラムの開始時点では他社製ロボットを活用したソフトウェア開発を中心に取り組んでいましたが、その後、準国産コンパクトヒューマノイド「D1」、会話や自律移動を支える統合ソフトウェア群「Omakase OS」、マニピュレーション知能基盤「Omakase Zen」の開発を進め、ハードウェア・ソフトウェア・AIモデルを一体で開発する体制を構築しました。

特に、Omakase Zenの開発では、AWSの技術支援のもと、ロボットが現場で収集したデータをAIの学習・評価に活用するためのデータ処理基盤を構築。データの分散処理や変換処理の最適化を進め、データ変換処理を従来比10倍に高速化しました。

D1の現場導入が拡大するにつれて、ロボットが取得するデータ量も増加していくことが想定されます。そのため、収集したデータを効率的に処理し、AIモデルの学習・評価につなげられる基盤の整備は、今後の事業拡大を支える重要な要素となります。

今回構築したデータ処理基盤を活用することで、現場で得られたデータを継続的に学習・評価へつなげ、改善したモデルを再びD1へ展開する開発サイクルの高度化を進めてまいります。

これにより、D1の導入拡大とAIモデルの継続的な進化を両立し、多様な業務や環境への対応力を段階的に高めていくことを目指します。


4.今後の展望|100台量産・累計1万時間の現場稼働を通じたD1事業の拡大

ジールスは、2026年度にD1の100台量産と、実際の現場における累計1万時間の稼働を目標に掲げています。

この目標において重視しているのは、ロボットの販売台数だけでなく、実際の業務環境でどれだけ稼働し、現場データを蓄積できるかという点です。

研究開発環境では再現しきれない人や物の動き、設備の違い、想定外の状況への対応など、現場での稼働を通じて得られるデータは、AIモデルの自律性や業務対応力を高めるための重要な資産となります。

ジールスは、2026年8月26日から28日にかけて、名古屋市の重工大須病院にD1を2台投入し、3日間で延べ35時間の現場稼働を実施しました。来院者の案内、軽量物運搬、配茶補助、下膳補助、体操進行の5つの院内業務を検証し、実際の業務環境における適応可能性を確認しました。

今後は、医療・介護領域での実証をさらに進めるとともに、物流・製造・サービス業など、人手不足が課題となるさまざまな領域への展開を目指します。

また、AWSの技術支援を通じて構築したデータ基盤を活用し、現場での稼働からデータ収集、AIモデルの学習・改善、再展開までを一体で推進してまいります。

**「現場への導入が進むほどデータが蓄積され、AIモデルが進化し、さらに多くの業務に対応できるようになる」**という継続的な改善サイクルを構築することで、D1の実用性と事業としての競争力を高めていく方針です。

ジールスは、日本の現場が持つ知見とフィジカルAIの技術を掛け合わせ、人とロボットがともに働く社会の実現を目指してまいります。

関連情報

AWS公式|「フィジカル AI 開発支援プログラム by AWS ジャパン」最終成果発表会
https://aws.amazon.com/jp/blogs/news/aws-japan-physical-ai-development-support-program-results/

重工大須病院におけるD1実証実験
https://omakaserobotics.ai/news/jukoosu-poc

D1公式サイト
https://omakaserobotics.ai/

News

ジールス、準国産ヒューマノイド「D1」を病院へ初投入。35時間の現場稼働、5つの院内業務を検証完了。

人との接触・転倒ゼロで実証を完了。案内・運搬・配茶補助・下膳補助・体操進行を検証完了。

株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、株式会社シーユーシー(以下「CUC」)の協力のもと、医療法人桂名会 重工大須病院において、2026年8月26日(水)から28日(金)までの3日間、“準国産”コンパクトヒューマノイド「D1」を用いた実証実験(PoC)を実施しました。

本実証では、①来院者の案内、②軽量物運搬、③配茶機を用いたお茶の準備、④下膳補助、⑤体操進行、の5つの院内業務を検証しました。

実証にあたっては、病院内の安全を最優先に、稼働するエリアと時間帯を設定しました。ジールスのロボットエンジニアが常駐し、必要に応じて遠隔操作や緊急停止へ切り替えられる体制を整えたうえで、通行者や車椅子、医療従事者の動線を確認しながら検証を進めました。

3日間を通じて所定の検証項目を完遂し、人との接触およびD1の転倒をゼロで終えることができました。今回の実証により、安全性を確保した運用体制のもと、D1が実際の病院環境で人と同じ空間を移動し、複数の周辺業務を担える可能性を確認しました。

ジールスは、今回得られた現実世界データと現場からのフィードバックをもとに、安全性と信頼性を継続的に検証しながら、D1の自律性、機能品質、現場適応力を段階的に向上させていきます。

D1サイト:https://www.omakaserobotics.ai

1.実証実験の背景

医療現場では慢性的な人手不足が続く中、看護師や医療スタッフ、事務職員が、患者ケアや専門業務に加えて、来院者への案内、院内書類や物品の運搬、配茶、下膳、見回りなど、多くの周辺業務を担っています。

こうした業務は日常的に繰り返し発生し、医療従事者に身体的・時間的な負担をもたらします。医療の質を維持しながら現場の負荷を軽減するためには、周辺業務の一部をテクノロジーで支援し、医療従事者が患者ケアや専門的な判断に集中できる環境をつくることが重要です。

ジールスはこれまで、ヒューマノイドロボットの医療現場への適応可能性を検証してきました。

2026年3月には、筑波大学附属病院において、市販のヒューマノイドロボット「Unitree G1」に、ヒューマノイド向けの統合ソフトウェア群「Omakase OS」を搭載した実証実験を実施しました。同実証では、病院内における自律二足歩行、障害物回避、会話による道案内、運搬業務、異常検知を検証し、人との接触およびロボットの転倒を発生させることなく、所定の検証項目を完遂しました。

詳しくはこちらのリリースをご確認ください。

https://prtimes.jp/main/html/rd/p/000000190.000019209.html

また、2026年6月には、双腕モバイルマニピュレーター「Galaxea R1 Pro」を用いて、軽量物品搬送と採血準備における物品の認識・保持・配置を検証しました。双腕による業務の実施に向けてマニピュレーション知能基盤「Omakase Zen」を開発し、OSに加えてAIモデルへと取り組みを拡げ、実証実験に取り組みました。

そして今回、これまで取り組んできたOSとAIモデルに加えて、ハードウェアまで開発し実証実験に取り組みました。それがジールスが日本の狭い屋内環境で働くことを想定して開発したヒューマノイド「D1」です。今回そのD1を、初めて実際の医療現場にて検証しました。

これまでの検証で蓄積した技術や知見をD1に統合し、会話、認識、自律ナビゲーションに加え、双腕による実際のマニピュレーション業務を通じて看護師や看護補助師の業務オペレーションへの適応可能性を検証しました。

2.実証実験の概要

実施期間: 2026年8月26日(水)~28日(金)
実施場所: 医療法人桂名会 重工大須病院
使用機体: “準国産”コンパクトヒューマノイド「D1」
実施主体: 株式会社ZEALS
協力: 株式会社CUC、医療法人桂名会 重工大須病院

本実証では、病院内の実際の動線や設備、業務オペレーションを踏まえ、安全を確保したエリアと時間帯を設定したうえで、5つの院内業務を検証しました。

1日目はD1の搬入、ネットワーク接続、院内マップの作成、ナビゲーション調整、案内タスクの事前テストを実施しました。2日目は案内、軽量物運搬、下膳、配茶機操作の各タスクを個別に検証し、3日目に各タスクの最終検証とデータ収集を行いました。

実施にあたっては、重工大須病院内の所定の手続きを経たうえで、患者が関わる場面については事前に説明し、同意を得た方のみを対象としました。撮影した画像・映像についても、同意を得た範囲で使用しています。

実証中はジールスのロボットエンジニアが常駐し、必要に応じて遠隔操作へ切り替えられる体制と緊急停止手段を用意しました。また、病院内の通行状況や急患動線を確認しながら稼働エリアを調整し、医療現場の安全と通常業務を最優先に検証を進めました。

3日間を通じて所定の検証項目をすべて完遂し、人との接触およびD1の転倒はいずれもゼロで実証を終えることができました。

3.主な検証内容と結果

① 健診センターにおける来院者の案内

健診センターで来院者を案内するD1

健診センターで来院者を案内するD1

1階ロビー、受付エリア、健診センターにおいて、次に受診する検査室などへの行き方に迷っている来院者を案内しました。重工大須病院ではいくつかの健診が別の階や館で行われるため、受診者が迷う場合があり、都度現場のスタッフが対応しています。その工数を軽減する目的でD1が案内業務を検証しました。

D1は、来院者との会話を通じて行き先を確認し、リアルタイムのカメラやセンサーデータをもとに、周囲の人や障害物を認識しながら、目的地付近まで来院者を案内しました。

実際の病院内には、来院者や医療スタッフに加えて、車椅子や松葉杖を使用する方など、さまざまな移動者が存在します。本実証では、健診センターの中にD1の待機場所を設け、通常業務の妨げにならないよう運用したうえで、実際の院内動線における会話・案内・移動の適応可能性を確認しました。

主な検証項目

  • 健診センター周辺における来院者への案内

  • 話しかけられた言語に応じた応答

  • 会話を通じた目的地の確認

  • 目的地付近までの移動

  • 通行者や障害物が存在する環境での移動

検証結果:人との接触や転倒などのトラブルなく、所定の案内および移動プロセスをすべて正常に完遂。

② 診察室・健診センター・地域連携福祉相談室への軽量物運搬

院内書類などを運搬するD1

スタッフからの指示を受け診療室・総合健診センター・地域連携福祉相談室それぞれの場所から場所へ、院内書類などの軽量物運搬しました。診察室・健診センター・相談室それぞれへの書類の運搬は日々発生している業務であり、工数削減を目的にD1が運搬業務を検証しました。

D1は言葉による指示を認識し、指定された場所まで移動しました。単に目的地まで移動するだけでなく、運搬する物品を保持し、指定された場所に届ける一連の動作を検証しました。

主な検証項目

  • 言葉による運搬指示の認識

  • 診察室・健診センター・地域連携福祉相談室間の移動

  • 院内書類などの軽量物の保持・運搬

  • 指定された場所または担当者への受け渡し

  • 案内と軽量物運搬を組み合わせた業務遂行

検証結果:音声指示の認識から目的地への自律移動、物品の受け渡しまで、一連の運搬業務をすべて正常に完遂。

③ 配茶機を用いたお茶の準備

配茶機を操作するD1

病棟内のデイルームに設置された配茶機を使用し、とろみの有無や濃度の指定に応じて、お茶を準備する一連の動作を検証しました。患者ごとに適切なとろみの調整や準備には工数がかかっており、業務負荷の軽減を目的に、D1による配茶機操作の検証を行いました。

実証では、操作パネルに表示された「とろみなし・薄い・中間・濃い」などの文字の読み取り、音声による指示の聞き取りという3つの方法で、指定内容に応じたボタンの選択・操作を試行しました。

本項目は、視覚・音声による指示の認識と、双腕による細かな位置決めや機器操作を組み合わせるため、遠隔操作を併用して実施しました。同時に、将来的な自律化に向けて、ボタン操作に関する動作データを取得しました。

主な検証項目

  • 表示された文字を読み取ったボタンの選択・操作

  • 音声指示に応じたボタンの選択・操作

  • 操作完了の音声通知

検証結果:所定の工程を完遂し、自律精度向上に向けた現場データを収集

④ 下膳補助
下膳トレーを把持するD1

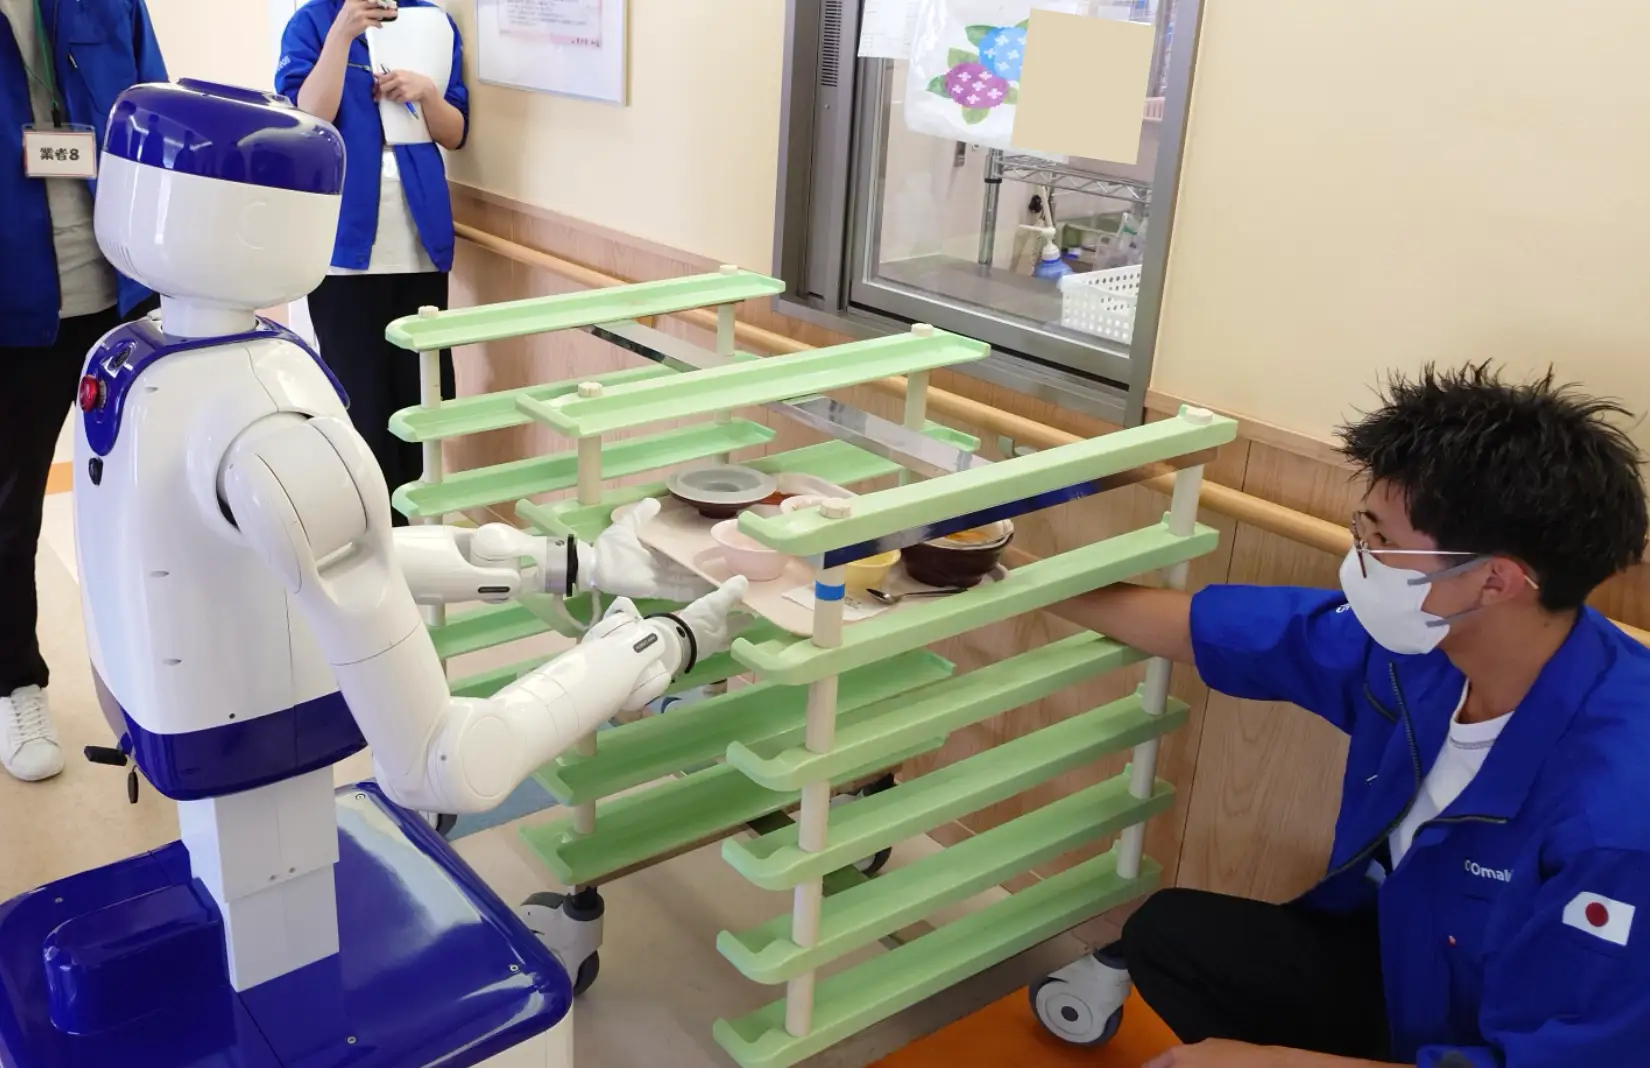
下膳業務の支援を想定し、食後のトレーの回収から下膳車への積み込みまで、一連の動作を検証しました。病院内では配膳のみならず下膳業務、特に残飯量の確認と記録に工数がかかっています。業務負荷の軽減を目的に、D1による下膳補助業務として、食後のトレーの回収から下膳車への積み込みまで、一連の動作を検証しました。

D1は食器が載ったトレーを把持し、水平に保持した状態で下膳車まで移動しました。移動後は、トレーを下膳車へ載せる動作を試行しました。

あわせて、カメラとマルチモーダルAIを活用し、主食、副菜など、トレー上の食事の残量を確認する機能を検証しました。食事の摂取状況の認識・判断や、医療スタッフによる確認・記録業務の支援への活用を目指します。

本項目は、食器が載ったトレーの把持、水平保持、下膳車への積み込みに高い精度が求められるため、遠隔操作を併用して安全対策を講じたうえで検証しました。

主な検証項目

  • 食器が載ったトレーの回収

  • トレーを水平に保持した状態での移動

  • 下膳車へのトレーの積み込み

  • マルチモーダルAIによる食事残量の確認

検証結果:所定の工程を完遂し、自律精度向上に向けた現場データを収集

⑤ 体操進行

レクリエーションを進行するD1

患者のレクリエーション支援を想定し、D1が患者と一緒に体操を行う一連の動作を検証しました。病棟における体操やレクリエーションは看護師や看護補助士が担う業務の一つであり、業務負荷の軽減を目的に、D1による体操進行の検証を行いました。

D1は、腕や身体を動かしながら複数の体操動作を実施し、患者がD1の動きも見ながら一緒に体操を行いました。患者に合わせて、動作の速度や大きさを調整しながら、一連の体操を実施しました。

将来的には、病棟やデイルームなどにおけるレクリエーションの充実や、医療スタッフによる体操・レクリエーション実施業務の負担軽減への活用を目指します。

本項目は、患者と適切な距離を確保し、患者への直接的な身体接触を伴わない範囲で、安全対策を講じたうえで検証しました。

主な検証項目

  • 腕や身体を用いた体操動作の実施

  • 患者が模倣しやすい動作速度・大きさの検証

  • 複数の体操動作の連続実施

  • 患者と一緒に行うレクリエーションとしての実施可能性

検証結果:患者と一緒に所定の体操動作を実施し、レクリエーション支援への活用可能性を確認

4.実証実験で得られた成果と展望

今回の実証では、2台のD1の現場稼働時間が3日間で延べ35時間となり、実際の病院環境において、受付・案内、軽量物運搬、配茶、下膳、体操進行という、性質の異なる5つの院内業務に対応できる可能性を確認しました。

現場稼働時間は、1日目が延べ12時間、2日目が延べ16時間、3日目が延べ7時間となり、3日間の合計で延べ35時間となりました。

受付・案内および軽量物運搬では、音声による指示、リアルタイムのカメラやセンサーデータをもとに、周囲の人や障害物を認識しながら、案内業務を検証しました。周囲の人や障害物を認識しながら目的地まで移動し、案内や運搬を実施できたことは、D1の社会実装に向けた重要な成果です。

配茶・下膳では、ボタン操作、トレーの把持・運搬、下膳車への積み込みなど、双腕を用いた複数の動作を検証しました。院内設備や実際に使用されている物品を対象とすることで、研究施設や開発環境だけでは得られない現実世界データを収集しました。

一方、双腕を使用する業務については、対象物に応じた把持位置の調整、力加減、機器操作の再現性、安全性など、実用化に向けて精度を高める必要があります。

今回取得した現場データも含め、今後も現場データを収集し、自社のモデル学習、評価、改善に活用し、配茶・下膳をはじめ、マニピュレーションを必要とするタスクの自律性と精度を段階的に高めていきます。

また、医療従事者からは、「働き手が少なくなる中で、医療従事者でなくても担える業務は、他の担い手に任せていきたい」とのフィードバックをいただきました。こうした現場の声に応えるべく、D1の機能改善や今後の運用設計に反映していきます。

今回のPoCは、D1の技術的な成立性を確認するだけでなく、医療現場においてヒューマノイドが担える業務と、実用化に向けて解決すべき課題を具体化する、社会実装に向けた重要な一歩となりました。

重工大須病院 黒河内院長 コメント

重工大須病院 黒河内院長とジールスCEO・清水

「生産年齢人口が減少する中、病院はすでに慢性的な人手不足に陥っており、今後さらに深刻になっていくことが見込まれます。だからこそ、ロボットを活用して人手不足を補っていくことは、これから絶対に必要になると考えています。

医療従事者の仕事をロボットに奪ってほしいわけではありません。私たちの人手不足を補い、その分、医療従事者がより患者さんの近くで働き、患者さんに満足していただくための努力に時間を使えるようになれば、最高だと思っています。

ロボットそのものの安全性はもちろん重要ですが、人手不足を補うことで、病院全体の医療安全も向上すると考えています。こうしたロボットの活用は、病院の付加価値向上にもつながる可能性があると感じています。重工大須病院としても、今後のロボット開発に積極的に参加していきたいと考えています。」

医療法人桂名会 重工大須病院

院長 黒河内 和俊

■“準国産”コンパクトヒューマノイド「D1」について

D1は、日本の屋内空間で人と共存し、具体的な業務を担うことを目的に開発された“準国産”コンパクトヒューマノイドです。

世界水準の技術や部品を取り入れながら、AI、ソフトウェア、制御、組立、日本の現場に合わせた導入・運用をジールスが国内主導で進めています。

全高約129.3cm、走行ベース幅約48cmのコンパクト設計を採用。AIによる自然な対話、受付・案内、自律ナビゲーション、障害物回避、多言語対応に加え、双腕による物品準備、運搬、物品の受け渡しなど、身体性を伴う業務支援への展開を進めています。

価格は1体500万円からを予定し、2026年8月5日より導入相談および販売の受付を開始しています。

■D1サイト:https://www.omakaserobotics.ai

■医療法人桂名会 重工大須病院について

重工大須病院は、名古屋市中区において、外来、入院、健診、検査、リハビリテーションなど幅広い医療を提供しています。

2024年1月、重工記念病院と大須病院を統合し、重工大須病院として運営を開始しました。急性期医療から回復期リハビリテーションまでを担う地域の中核病院として、24時間365日の救急医療にも対応しています。

事業主体:医療法人桂名会
病院名:重工大須病院
所在地:愛知県名古屋市中区松原二丁目17番5号
病床数:250床
HP:https://juko-osu-hp.jp/

■株式会社CUCの会社概要

会社名:株式会社CUC
設立:2014年8月8日
所在地:東京都港区芝浦三丁目1番1号 msb Tamachi 田町ステーションタワーN 15階
代表者:代表取締役 濵口慶太
事業内容:医療機関向け経営支援、ホスピス事業、居宅訪問看護事業等
HP:https://www.cuc-jpn.com/

■株式会社ZEALSの会社概要

会社名:株式会社ZEALS(ジールス)
設立:2014年4月1日
資本金:1億円
所在地:東京都目黒区下目黒一丁目8番1号 アルコタワー6階
代表者:代表取締役 清水正大
事業内容:Omakase AI、Omakase OS、ZEALS AI Agent等の開発・提供
HP:https://zeals.ai/jp/
D1サイト:https://www.omakaserobotics.ai

News

ジールス、タイミーとフィジカルAI時代の新たな働く機会の創出に向けた共創パートナーシップを締結

〜米中で急速に拡大するフィジカルAI向け現実世界データ収集領域で、スポットワークを通じた新たな仕事カテゴリを共創〜

準国産コンパクトヒューマノイド「D1」を開発・提供する株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水 正大、以下「ジールス」)は、スキマバイトサービス「タイミー」を提供する株式会社タイミー(所在地:東京都港区、代表取締役:小川 嶺、以下「タイミー」)と、フィジカルAI時代に必要となる新たな仕事カテゴリ「データ収集スポットワーク」の創出に向けた共創パートナーシップを締結したことをお知らせします。

「データ収集スポットワーク」とは、フィジカルAIの学習・改善に資する現実世界データの収集・整理に関する業務について、取得する情報の範囲や利用目的を明確にし、安全管理・品質管理・プライバシーへの配慮を前提に、スポットワークとして設計する新たな仕事カテゴリを指します。

本パートナーシップでは、D1をはじめとするヒューマノイドの開発・社会実装を進めるジールスと、多様な現場と働き手をつないできたタイミーの知見を組み合わせ、フィジカルAIの進化を支える新たな仕事のあり方を共同で検討してまいります。

パートナーシップ締結の背景

近年、生成AIの進化により、テキスト、画像、音声など、デジタル領域におけるAI活用は急速に広がっています。

一方、ロボットやヒューマノイドのように、現実空間で人や物、環境と相互作用するフィジカルAIには、デジタルデータだけではなく、現実世界から得られる身体性を伴ったデータが必要になります。

たとえば、人がどのように物を持つのか、どの順番で作業するのか、状況に応じてどのような判断をするのか、例外が発生した際にどのように対応するのか。こうした現場の文脈を含むデータは、インターネット上に自然発生的に存在するものではなく、実際の現場で収集・整理し、AIの学習・改善につなげる必要があります。

すでに米国や中国では、フィジカルAIやロボティクス基盤モデルの開発に向けて、現実世界データの収集、遠隔操作、ヒューマンデモンストレーション、アノテーション、品質管理などを担う新たなデータ収集ビジネスが立ち上がり始めています。日本においても、フィジカルAIの社会実装が本格化するにつれ、現実世界データを継続的に収集・活用する仕組みの重要性が高まると考えられます。

ジールスは2026年8月5日、日本の屋内環境で働くことを前提に開発した準国産コンパクトヒューマノイド「D1」を正式発表しました。2026年度内に100台を量産し、累計10,000時間の「現場稼働時間」を目標に、医療・介護を皮切りとして、製造・物流、ホテルなどへの社会実装を進めています。

D1をはじめとするヒューマノイドを実際の現場で継続的に稼働させていくために重要になるのが、現場ごとの作業、人の動きや判断、例外対応などをデータとして捉え、ロボットの学習・評価・改善につなげていくプロセスです。

こうした取り組みを、人の持つ柔軟な判断力や現場での経験を活かせる新たな「仕事」として設計することで、フィジカルAIの発展と新たな就業機会の創出を両立できると考え、両社は本パートナーシップの締結に至りました。

両社の役割

ジールスは、D1をはじめとするヒューマノイドの開発・導入・運用に関する知見をもとに、フィジカルAIが何を学ぶ必要があるのか、そのためにどのようなデータが必要なのかを現場起点で定義し、収集業務の要件設計や、ロボット導入現場で発生する周辺業務の整理を行います。

タイミーは、多様な現場の業務を働き手が担える形へ設計し、就業機会につなげてきた知見を活かし、現場ごとの業務ニーズに応じたワーカー募集、マッチング、就業機会の創出、業務運用のあり方について検討します。

本パートナーシップで検討する主な取り組み

1. フィジカルAI向け「データ収集スポットワーク」の設計

ヒューマノイドロボットの学習・改善に活用するため、現場の作業手順、動作、環境、人による判断や補助、例外対応などを収集・整理する業務の設計を検討します。

たとえば、施設内での案内や受付対応、物品の受け渡し、現場スタッフによる作業動作など、ロボットが現実空間で活動するために必要となるデータを、スポットワークの形で収集できる仕組みを検討します。

2. 安全性とデータ品質を両立する運用体制の検討

フィジカルAIの学習に活用するデータには、一定の品質や一貫性が求められます。

そのため、両社の役割分担を明確にしたうえで、作業手順、教育・研修、安全管理、品質確認、業務結果の共有方法など、スポットワーカーが安心して参加できる運用体制を共同で検討します。また、取得する情報の範囲や利用目的を明確にし、必要に応じた匿名化・マスキング等の措置を含め、プライバシーに配慮した運用を徹底します。

3. ロボット導入・運用支援領域でのスポットワーカー活用

データ収集に加え、D1をはじめとするヒューマノイドロボットを企業や施設へ導入する際の搬入・設営補助、初期運用サポート、利用者への案内補助、稼働状況の確認、現場レポーティングなど、ロボットの導入・運用を支える業務におけるスポットワーカー活用の可能性も検討します。

ヒューマノイドの社会実装には、ロボット本体の性能だけでなく、導入後に現場で継続的に運用し、改善していく仕組みも重要です。本パートナーシップでは、こうした社会実装に伴って新たに生まれる業務についても、フィジカルAI時代の新たな仕事の機会として捉え、検討を進めます。

今後の展望

ジールスは、AIやロボットを単に「人の仕事を代替する存在」ではなく、その進化によって新たな仕事や働き方を生み出す存在にもなり得ると考えています。

フィジカルAIが実際の現場へ広がることで、データ収集、セットアップ、運用支援、品質確認、改善フィードバックなど、これまで存在しなかった新たな業務が生まれる可能性があります。

人の持つ柔軟な判断力や現場での経験をフィジカルAIの発展にも活かし、その社会実装を支える新たな働く機会へとつなげていく。ジールスはタイミーとの連携を通じて、人とテクノロジーが共に働くフィジカルAI時代の新たな仕事カテゴリの創出を目指します。

今後、データ収集に限らず、ロボットの導入・設営・運用支援など、フィジカルAIの現場で生まれる多様な業務へと取り組みを広げてまいります。

準国産コンパクトヒューマノイド「D1」について

D1は、日本の屋内空間で人と共存し、具体的な業務を担うことを目的に、ジールスが開発・提供する準国産コンパクトヒューマノイドです。

世界の優れた技術・部品を取り入れながら、AI、ソフトウェア、制御、組立、日本の現場に合わせた導入・運用を国内主導で進める「準国産」の開発方針を採用しています。

日本の屋内空間に適したコンパクトな設計と、自然な対話、案内、移動、多言語対応、双腕による作業支援を特長としています。

2026年8月5日に正式発表し、1体500万円から導入相談・販売受付を開始しました。2026年度内に100台を量産し、累計10,000時間の現場稼働を目標に、医療・介護、製造・物流、ホテルなど、人手不足に直面する現場での社会実装を進めています。

D1サイト:https://omakaserobotics.ai/

タイミー会社概要

会社名:株式会社タイミー(Timee, Inc.)
設立:2017年8月
資本金:38.8億円(2025年10月現在、資本準備金含む)
所在地:東京都港区東新橋1-5-2 汐留シティセンター35階
代表者:代表取締役 小川 嶺
事業内容:アプリケーションの企画・開発・運営
HP:https://corp.timee.co.jp/

ジールス会社概要

会社名:株式会社ZEALS(ジールス)
設立:2014年4月1日
資本金:1億円
所在地:東京都目黒区下目黒1-8-1 アルコタワー6F
代表者:代表取締役 清水正大
事業内容:Omakase AI、D1、Omakase Zen、Omakase OS、ZEALS AI Agent等の開発・提供
HP:https://zeals.ai/jp/
D1サイト:https://omakaserobotics.ai/


===============================

【報道関係者様からの本件に関するお問い合わせ先】

ZEALS PR事務局(株式会社サニーサイドアップ内)

担当:石津(080-9431-6139) 、木村(080-4652-4168)、金井

===============================

News

ジールス、カリフォルニア大学バークレー校CITRISの招待でD1の実機デモを実施〜研究開発協業に向け協議を開始

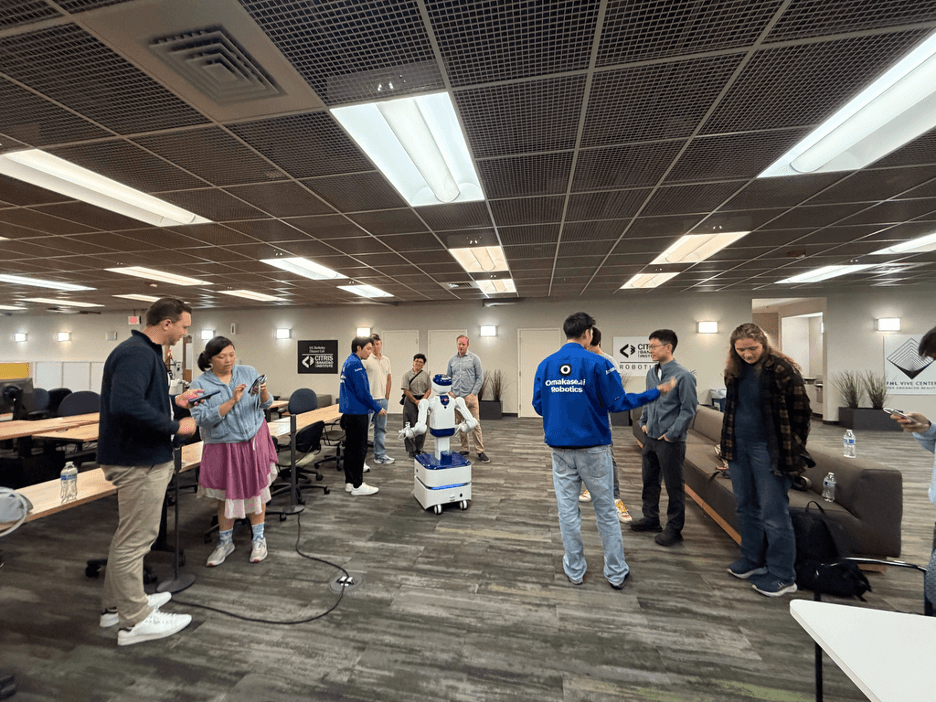
株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、2026年8月12日、カリフォルニア大学バークレー校のCITRIS and the Banatao Instituteにて、コンパクトヒューマノイド「D1」のプレゼンテーションと実機デモを実施しました。D1の実機をキャンパスへ搬入し、Sutardja Dai Hall内のCITRIS Robotics Labで行いました。

今回の訪問は、CITRISでDirector of Corporate Relationsを務めるJulie Shapiro氏の招待によるものです。UCバークレーEECS教授でCITRISの元ディレクターであるS. Shankar Sastry教授にもご同席いただきました。ほかに、Surgical RoboticsおよびHealth Data Science & AI for MedicineのProgram Directorを務めるJolie Lam氏、CITRIS Tech MuseumキュレーターのDan Chapman氏、CITRISのスタッフと学生が参加しました。

ジールスは、当日まずOmakase RoboticsとD1を紹介し、日本の医療現場でD1がすでに担っている業務を説明しました。その後、実機によるデモンストレーションを行い、CITRISが進めるロボティクス研究についても意見を交わしました。


あわせて、D1はBRETTと対面しました。BRETTはBerkeley Robot for the Elimination of Tedious Tasksの略で、バークレーのロボット学習研究を長く象徴してきたロボットです。

両者はそれぞれの取り組みに重なる部分が多いことを確認し、研究開発における協業の可能性について意見を交わしました。今後も議論を続けていきます。

ジールスは、今後も日米の研究機関と連携し、周囲を理解して人とともに適切な役割を担うヒューマノイドロボットの社会実装を進めてまいります。

News

ジールス、コンパクトヒューマノイド「D1」を米国で初公開〜スタンフォード大学、UCバークレー校、Google DeepMind、NVIDIA、OpenAIなどから100名超が来場

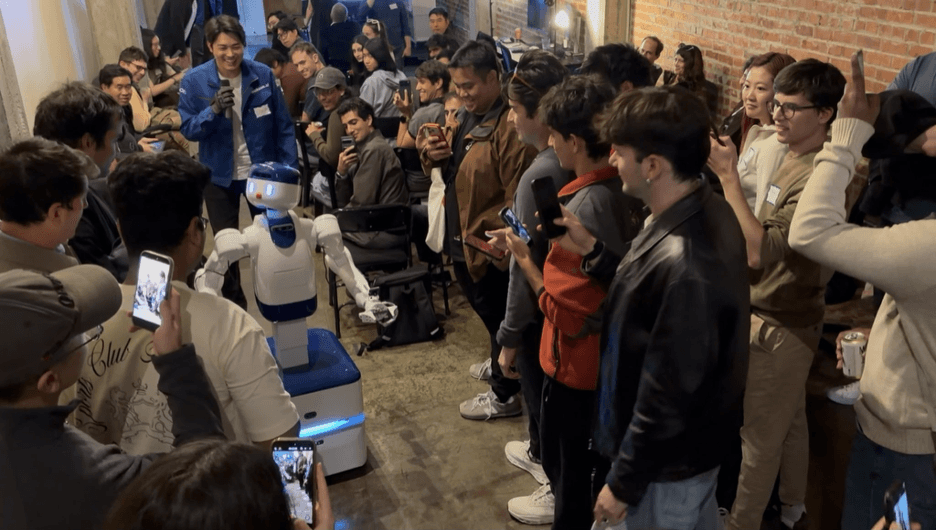
株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は2026年8月11日、米国サンフランシスコの164 Townsend Streetで、日本で開発したコンパクトヒューマノイド「D1」の米国ローンチイベント「Robots & Sake」を開催しました。登録は200名を超え、当日は合計で100名以上が来場しました。D1は自ら会場を回って来場者を出迎え、日本の導入現場で実際に担っている接客業務を実演しました。

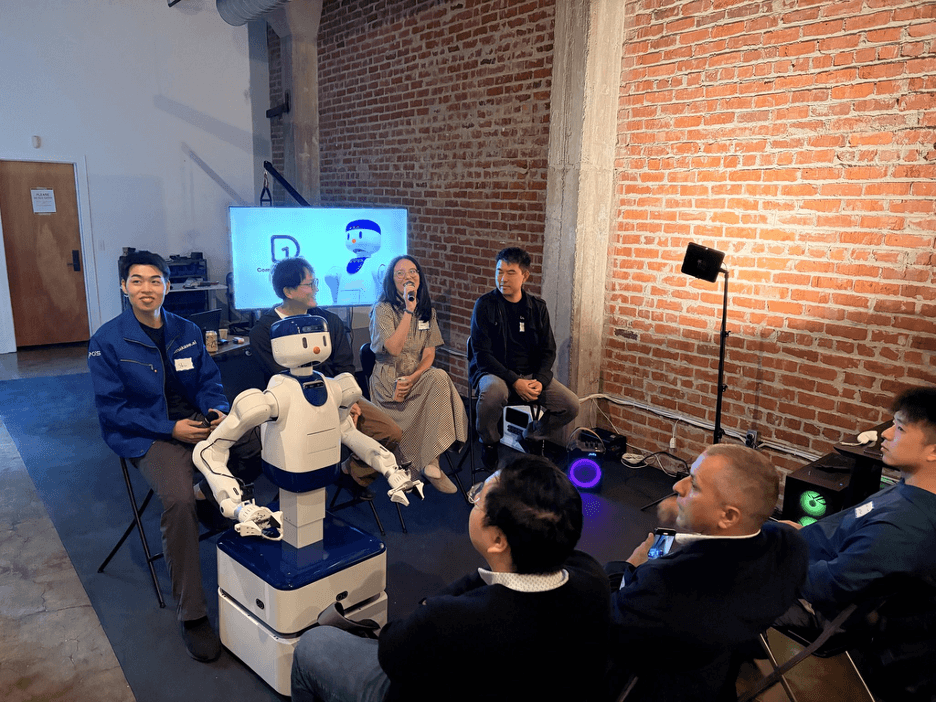
イベントは、ロボティクス研究と日本酒を組み合わせた構成にしました。日本の軽食と日本酒を用意し、D1のデモとパネルディスカッションを行ったあとは、終了まで参加者同士の交流の時間にあてました。

登録者には、米国のフィジカルAIを担う顔ぶれが並びました。スタンフォード大学とカリフォルニア大学バークレー校からは、主要ロボティクス研究室のメンバーがそれぞれ20名以上。このほか、NASA Ames研究センターのIntelligent Robotics Group、Physical Intelligence、Google DeepMind、NVIDIA、OpenAI、xAI、Microsoft Research、Amazonなどが名を連ねました。

会場では、D1によるナビゲーションのデモも行いました。来場者にトイレの場所を尋ねられるとそこまで案内し、混み合った室内を通って自分で戻ってきました。

お披露目とパネルディスカッション

ジールス創業者兼CEOの清水がステージに登壇し、D1を初公開しました。米国の病院、ホテル、商業施設に日本製ヒューマノイドを届ける構想もあわせて語りました。

続いてCTOの永尾がモデレーターを務め、フィジカルAIに取り組む3名が登壇しました。スタンフォード大学機械工学科 助教授のVivian Feig氏、Google DeepMindのリサーチサイエンティストTakahiro Miki氏、LiveKitでロボティクス部門のゼネラルマネージャーを務めるDavid Chen氏です。

20分間のディスカッションは、研究室と現場のギャップを軸に進みました。研究成果を現場に導入するには何が必要か、実運用データで日本に本当に優位性はあるのか、研究を前に進めるためにどんなデータが必要か、ハードウェア側に何が足りていないのか、といった論点が挙がりました。

News

ジールス、元法務大臣・牧原秀樹氏がロボティクス事業顧問に就任

準国産コンパクトヒューマノイド「D1」を展開する株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、元法務大臣の牧原秀樹氏が、準国産コンパクトヒューマノイド「D1」を中心とする当社ロボティクス事業の顧問に就任したことをお知らせいたします。

顧問就任の背景

日本では、少子高齢化や生産年齢人口の減少を背景に、医療・介護、宿泊、物流、製造など、さまざまな現場で人手不足が深刻化しています。

こうした社会課題に対し、AIがデジタル空間にとどまらず、ロボットを通じて現実空間を認識し、移動や対話、作業を行う「フィジカルAI」への期待が高まっています。

ジールスは、これまで接客AIエージェントの開発と社会実装を通じて培ってきた技術や知見を現実空間へと拡張し、AIとロボットが人と協働する社会の実現を目指して、ロボティクス領域への取り組みを進めてきました。

 2026年8月5日には、日本の屋内環境での活用を前提に開発した、準国産コンパクトヒューマノイド「D1」を正式に発表しました。

プレスリリース:https://prtimes.jp/main/html/rd/p/000000206.000019209.html

D1は、日本の病院や介護施設、ホテル、物流・製造現場などに存在する、限られた通路幅や扉、エレベーター、受付、待合スペース、バックヤードといった環境での稼働を想定して設計されています。

ロボットを研究開発の段階にとどめず、実際の現場で継続的に活用される存在へと発展させていくためには、機体やAIの開発だけでなく、社会や既存の制度、導入現場の業務と調和させながら、実装を進めていくことが重要です。

今回、法律実務をはじめ、行政、経済産業、厚生労働の各分野において豊富な知見と経験を有する牧原氏を顧問に迎え、D1を中心とするロボティクス事業の推進体制を一層強化してまいります。

準国産コンパクトヒューマノイド「D1」について

D1は、日本の屋内環境で実際に活用されることを目的に開発された、準国産コンパクトヒューマノイドです。

全高約129.3cm、走行ベースの横幅を約48センチメートルに抑え、日本の建物に多い狭い通路や扉、エレベーターなどにも対応できるコンパクトな機体設計を採用しています。施設内の案内や受付、巡回、見守り、物品の運搬・受け渡しなど、人とコミュニケーションを取りながらさまざまな業務を遂行することを目指しています。

ジールスは、ロボットの機体を提供するだけでなく、導入企業やパートナーとともに現場の業務を設計し、ロボットが継続的に価値を生み出す運用体制の構築まで一貫して取り組んでまいります。

牧原氏のプロフィール

株式会社Dream Platform 代表取締役社長
前法務大臣・前衆議院議員
元経済産業副大臣・元厚生労働副大臣・元環境大臣政務官

麻布高、東京大学法学部卒業後、渉外弁護士として国際案件を多数手がける。ジョージタウン大学ロースクールに留学し、国際弁護士(日本・ニューヨーク州)として活躍。2003年に経済産業省に入省し、国際貿易交渉で数々の成功を収めた後、2005年に衆議院議員に初当選。法務・経済・厚生労働など幅広い分野で政策を推進し、日本の法制度改革や国際経済政策の最前線で活躍してきた。

牧原氏からのメッセージ

人口減少や人手不足が進む日本において、AIやロボティクスを活用し、人とテクノロジーが協働する社会をつくることは、極めて重要なテーマです。

ジールスが開発するD1は、日本の建物や現場の特性に向き合い、実際に社会で活用されることを目指した意欲的な取り組みだと感じています。

新しいテクノロジーが社会に広く受け入れられるためには、技術の進化だけでなく、既存の制度や導入現場、人々の暮らしと調和させながら、丁寧に社会実装を進めていくことが重要です。

これまで法律、行政、産業政策などに携わってきた経験を生かし、D1の社会実装と、日本発のフィジカルAI産業の発展に貢献してまいります。

News

ジールス、“準国産”コンパクトヒューマノイド「D1」を発表 年度内に100台量産、人手不足の現場で10,000時間稼働を目指す

株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、本日2026年8月5日(水)、日本の屋内環境へ最適化した“準国産”コンパクトヒューマノイド「D1」を正式に発表したことをお知らせします。

D1販売サイト:https://www.omakaserobotics.ai
コンセプト動画:https://youtu.be/YOuuikhMkuA

D1は、医療・介護施設や製造・物流、ホテルといった幅広い屋内現場での稼働を想定したヒューマノイドです。AIを活用した自然な対話や受付・案内、ナビゲーション、多言語対応に加え、双腕を駆使した物品運搬や作業補助を通じて、深刻な人手不足に直面する現場を支援します。価格は1体500万円からを予定しており、本日8月5日より導入に関するご相談および販売の受付を開始いたします。

ジールスは、単なる販売台数にとどまらず、ロボットが実際に業務を担った「現場稼働時間」を社会実装の最重要指標として掲げています。2026年度内に100台の量産を行うとともに、累計10,000時間の稼働実績を目指し、医療現場を皮切りに多様な産業へと展開を加速させます。

さらに、医療、保険、リース、デプロイといった4領域のパートナーと緊密に連携し、ユースケースの創出からリスク管理、資金計画、運用支援まで、D1が現場で自立して働き続けるための強固なエコシステムを構築してまいります。

発表の背景:課題先進国から、ヒューマノイドのユースケース先進国へ

日本では、医療、介護、製造、物流、ホテルなど、さまざまな現場で人手不足が深刻化しています。受付、案内、見回り、物品準備、運搬、配膳補助など、人が担ってきた業務の一部には、AIとロボティクスを組み合わせることで、新たな解決策を生み出せる可能性があります。

一方、ヒューマノイドは世界的に注目を集めているものの、実際にどの現場で、どの業務を担うのか、導入後にどのように運用・改善していくのかは、いまだ明確には確立されていません。

ヒューマノイドを実際の働き手として定着させるには、現場ごとに異なる空間や業務オペレーションに適応し、導入後もデータ収集、学習、評価、改善を続ける必要があります。

そのためジールスは、D1を多様な業界へ一斉に展開するのではなく、明確な課題と継続的なニーズが存在する具体的な業務から社会実装を進めます。一つの現場、一つの業務で安定して稼働する状態をつくり、そこで得た学習データや運用ノウハウを、同様の課題を持つ現場へ段階的に展開します。

少子高齢化や人手不足に加え、高品質なサービスへの期待、限られた屋内空間、複雑な業務オペレーションなど、ヒューマノイドの実用化に向き合うべき課題が日本には凝縮されています。ジールスは、日本を「課題先進国」であると同時に、ヒューマノイドが現実の業務を担う「ユースケース先進国」になり得る市場だと捉えています。

課題先進国だからこそ、あえて「準国産」から始める

D1は、すべての部品を国内で構成する「純国産」ではなく、あえて「準国産」から始めます。なぜなら現時点で純国産にこだわることで価格が高騰し、世界水準の技術や部品を十分に取り込めなくなれば、人手不足という切実な課題を抱える日本で、ヒューマノイドの社会実装のスピードが遅れてしまうからです。

そのためD1では、世界の優れた部品や技術を取り入れながら、AI、ソフトウェア、制御、組立、そして日本の現場に合わせた導入・運用を、ジールスが国内主導で進めます。まずは世界水準の性能と現実的に導入可能な価格を両立し、実際の現場で稼働するヒューマノイドを増やすことを優先します。

そのうえで、ジールスが最終的に目指すのは、日本発の「純国産」ヒューマノイドです。D1の社会実装を通じて得られる現場データや運用ノウハウをもとに、国内の部品メーカー、製造事業者、研究機関などと連携し、主要コンポーネントの国産化を段階的に進めていきます。

世界の優れた技術を取り入れて早期に社会実装を進める「準国産」から始まり、日本のサプライヤーとともに技術と製造基盤を育て、世界で戦える「純国産」ヒューマノイドへ。D1を、その起点となるプロダクトとして展開していきます。

コンパクトヒューマノイド「D1」について

D1は、日本の屋内空間で人と共存し、具体的な業務を担うことを目的に開発された“準国産”コンパクトヒューマノイドです。

日本の病院、介護施設、製造・物流現場、ホテルなどでは、限られた通路幅やエレベーター、既存の設備や什器、人が行き交う動線の中で、安全に移動・稼働できるロボット設計が求められます。

D1は、現場へ導入しやすいサイズ、価格、運用性、安全性に加え、人との自然なインタラクションを重視して開発されています。

また、D1は対話や案内だけにとどまるロボットではありません。双腕を備えたヒューマノイドとして、物品準備、配膳補助、計量、運搬、物品の受け渡しなど、身体性を伴う業務支援への展開を進めます。

D1の特長は、以下の4点です。

1.世界水準の技術を取り入れ、1体500万円からの価格を実現

D1は、世界水準の技術や部品を取り入れながら、1体500万円からという価格帯を実現します。

ヒューマノイドを研究開発やデモンストレーションにとどめず、実際の業務で継続的に稼働させるためには、現場が導入を検討できる価格に抑えることが不可欠です。

一方、D1の社会実装に必要なのは、本体価格を抑えることだけではありません。

対象業務の選定、現場環境への適応、データ収集、モデル学習、運用設計、保守、万が一のリスクへの備えまで、導入後も継続的に稼働させるための仕組みが必要です。

ジールスは、保険・リースパートナーとの連携や導入後の運用支援を通じて、企業や施設がD1を導入し、継続して活用できる環境を整備していきます。

2.全高約129.3cm、走行ベース幅48cmのコンパクト設計

D1は、日本の建物や屋内空間での活用を前提に、全高約129.3cmのコンパクトヒューマノイドとして設計されています。

さらに、走行ベース部分の横幅を約48cmまで抑えることで、日本の病院やホテル、オフィスなど、一般的な屋内空間で運用しやすい設計としています。

限られた通路幅や扉、エレベーターなど、日本の建築環境を考慮したコンパクト設計により、人と同じ空間で自然に共存し、継続的に稼働するフィジカルAIを目指します。

海外のヒューマノイドには、人間に近い身長や大型の筐体を持ち、広い空間や専用環境での利用を前提とするものもあります。

一方、日本の屋内現場では、既存の通路、受付カウンター、待合スペース、エレベーター、バックヤード、工場内の作業エリアなどに、そのまま導入できることが重要です。

D1は、大規模な設備変更やロボット専用環境を前提とせず、日本の既存の屋内空間に入り込み、対話、移動、案内、見回り、運搬、作業補助などを担うことを想定しています。
※約48cmは走行ベース部分の横幅です。

3.人と同じ屋内空間で、長時間安全に稼働するための設計

D1は、人と同じ屋内空間で長時間にわたって稼働することを前提に、安全性と運用性を重視して開発されています。

病院や介護施設、ホテルでは、高齢者、患者様、来訪者、宿泊者、スタッフなど、多様な人が同じ空間を行き交います。製造・物流現場でも、作業者や設備、搬送物が存在する環境の中で、安全に稼働する必要があります。

D1では、アームの全軸にトルクセンサーを搭載し、人や物体との接触を検知した場合に動作を停止できる仕組みの実装を進めています。移動時にも、周囲の人や障害物を検知しながら、安全な速度と動線で稼働できるよう、制御の高度化を進めています。

また、最大約8時間稼働できるバッテリーを搭載しており、充電による業務の中断を抑えながら、受付、案内、見回り、運搬などの業務を長時間にわたって担うことが可能です。安全性に加え、実際の現場の勤務時間や業務オペレーションに組み込みやすい稼働時間を確保することで、継続的に活用できるヒューマノイドを目指しています。

先行して実施した筑波大学附属病院でのPoCでは、病院内という実際の屋内環境に近い条件下で、人との接触ゼロ、転倒ゼロで検証を完了しました。

今後も、実際の現場における検証を重ねるとともに、保険パートナーとの連携を通じたリスクマネジメント体制を整備し、企業や施設が安心してD1を導入・運用できる環境をつくっていきます。

4.AIコミュニケーションの知見を生かしたヒューマンインタラクション

D1は、単に移動や作業を行うだけでなく、人と自然に関わることを重視したヒューマノイドです。

ジールスがAI接客、AIエージェント、AIアバターで培ってきた知見を生かし、自然な対話、受付応対、案内、声かけ、多言語対応など、人とのインタラクションを伴う業務から社会実装を進めます。

医療・介護現場では、患者様や来院者様への案内、問い合わせ対応、待ち時間中の声かけ、高齢者への見守り、体操やレクリエーションなどへの活用を想定しています。

ホテルでは、宿泊者への案内、館内ナビゲーション、問い合わせ対応、多言語によるコミュニケーションなどへの活用が想定されます。

製造・物流現場においても、作業者への案内、確認、報告、異常発生時の通知など、現場の人と情報をやり取りする能力が重要です。

D1は、人との対話を起点に、双腕を活用した物品の受け渡し、配膳、物品準備、運搬、計量、作業補助など、身体性を伴う業務へと対応領域を広げていきます。

4つの領域のパートナーとともに、D1の社会実装を推進

D1の社会実装には、ロボット本体の開発だけでなく、具体的な業務への適応、導入リスクへの備え、資金面での導入支援、現場への導入・運用体制が必要です。

ジールスは、医療パートナー、保険パートナー、リースパートナー、デプロイパートナーの4領域で連携を進め、ユースケースの設計から運用改善までを一体で支援する体制を構築します。

今後の展開:2026年度内に「100台量産」と「現場稼働時間10,000時間」を目指す

ジールスは、D1の販売台数や納品台数ではなく、実際の業務を担った「現場稼働時間」を、社会実装における重要な指標として位置づけます。

ヒューマノイドは、導入・納品されただけでは、具体的にどの業務を任せるのか、現場のオペレーションへどのように組み込むのかが定まらず、十分に活用されないケースがあります。単に購入されただけでは社会実装されたとは言えません。ジールスが目指すのは、D1を納品することではなく、実際の業務の中で継続的に稼働させ、現場の課題解決につなげることです。

そこで、現場でD1が実際に稼働している時間を「現場稼働時間」と定義し、2026年度内に100台を量産、累計10,000時間の達成を目指します。まずは医療・介護領域から検証を開始し、製造・物流、ホテルへと展開します。初期段階から多様な業界や業務へ一斉に広げるのではなく、一つの現場、一つの業務に深く入り込み、データ収集、モデル学習、動作調整、評価、運用改善を繰り返すことで得た学習データや運用ノウハウを同様の課題を持つ現場へ展開し、現場スタッフの負荷軽減、生産性や利用者体験の向上、人手不足への対応に貢献していきます。

代表コメント

株式会社ZEALS

代表取締役 CEO 清水正大

私は現在、1カ月のうち約10日を中国、10日をアメリカ、10日を日本で過ごし、世界最先端のフィジカルAIやヒューマノイドの進化を目の当たりにしてきました。技術開発や投資の規模では、アメリカや中国が世界をリードしています。一方で、世界を見たからこそ確信した日本の勝ち筋があります。それは、ヒューマノイドが実際の現場で働くユースケースを、世界に先駆けてつくることです。

日本には、少子高齢化や人手不足に加え、高品質なサービスへの期待、複雑な業務オペレーション、限られた屋内空間など、ヒューマノイドを実用化するための課題と条件が凝縮されています。日本は「課題先進国」であるからこそ、ヒューマノイドの「ユースケース先進国」になれると考えています。

D1は、研究室や展示会で披露するためではなく、日本の現場で実際に働くことから逆算して開発しました。1体500万円からという価格、日本の屋内空間に適したコンパクトな設計、そして自然な対話を実現するヒューマンインタラクションを備えています。

私たちが目指すのは、D1を納品することではなく、実際の業務の中で継続的に稼働させることです。現場に入り、データを集め、学習し、動作や運用を改善しながら、D1が人とともに働き続けられる状態をつくります。まずは医療・介護などの具体的な現場に深く入り込み、着実な社会実装を進めます。

D1は、あえて「準国産」から始めます。世界の優れた技術や部品を取り入れながら、AI、ソフトウェア、制御、組立、そして社会実装を日本主導で進めます。この「準国産」という選択は、スピード感を持って現場の安全性と信頼性を担保するためです。日本主導で設計・管理することで、人と同じ空間で働くために必要な安全機能を精緻に実装し、世界水準の性能と導入可能な価格を両立させます。

まずは日本の現場で知見を積み上げ、世界に先駆けて実用的なユースケースと運用ノウハウを蓄積する。そして、日本のサプライヤーとともに技術と製造基盤を育て、日本で生まれたヒューマノイドを世界の現場へ展開していく。その先に、世界で戦える「純国産」ヒューマノイドを日本から生み出すことを目指します。

日本の課題から、世界のスタンダードをつくる。D1を、その第一歩にしていきます。

News

自由民主党ロボット議員連盟の事務局長・山田太郎参議院議員とPhysical AIに関する意見交換を実施

自由民主党ロボット議員連盟の事務局長を務める山田太郎参議院議員と、Physical AIに関する情報交換および意見交換を行いました。

当日は、Physical AIやロボティクスを取り巻く国内外の動向をはじめ、当社が取り組むロボット開発や、医療・介護をはじめとしたさまざまな産業における社会実装の可能性についてご説明しました。

また、日本の産業競争力の強化や、Physical AIの普及に向けて求められる環境整備、今後の課題についても幅広く意見を交わしました。

今後も当社は、関係機関や有識者の皆様との対話を重ねながら、Physical AIの社会実装と、日本発のロボティクス産業の発展に貢献してまいります。

News

ジールス、日本初※となる筑波大学附属病院におけるヒューマノイドロボットの実証実験を実施

株式会社ZEALS(所在地:東京都目黒区、代表取締役:清水正大、以下「ジールス」)は、筑波大学発ベンチャーの株式会社Quickと共同で、2026年3月23日から25日までの3日間、筑波大学附属病院において、ヒューマノイドロボット「Unitree G1」を用いた実証実験を実施しました。


本実証では、ジールスが開発するロボティクス向けOS「Omakase OS」を搭載したヒューマノイドロボットを使用し、病院内における自律歩行、障害物回避、会話による道案内、物品の運搬、異常検知などの機能を検証しました。


実証実験は、筑波大学附属病院1階ロビーにて、外来診療終了後の19時から21時に実施しました。実際の病院環境を想定し、床面での二足歩行の安定性や、カラーコーン、歩行者などに対する障害物回避、目的地までの自律移動について確認しました。


主な検証結果は以下の通りです。


・病院の床環境における二足歩行の安定性検証:成功

・カラーコーン、歩行者などに対する障害物回避能力の検証:成功

・目的地までの自律歩行の検証:成功

・会話による道案内、運搬業務の検証:成功

・異常検知の検証:成功


一部、周辺機器への電源供給が遮断されるアクシデントはあったものの、最終的にはすべての検証項目を完遂しました。また、PoC期間中にロボットが転倒することは一度もなく、安全性が強く求められる病院内において、安定した運用を実現しました。


最終日には、筑波大学附属病院の平松祐司病院長、根本清貴病院長補佐にもデモンストレーションをご覧いただき、医療現場におけるヒューマノイドロボットの活用可能性について意見交換を行いました。案内や運搬に加え、医療従事者が担うさまざまな間接業務への活用についても、新たなニーズが共有されました。


ジールスは今後も、医療現場をはじめとする人手不足が深刻な領域において、人と同じ空間で状況を理解し、適切な役割を果たせるヒューマノイドロボットの社会実装を推進してまいります。


※2026年3月25日時点、当社調べ。公開情報ベースにおいて、日本国内の病院内で、Unitree G1をベースとした汎用ヒューマノイドロボットが、自律二足歩行、障害物回避、会話による道案内、運搬業務を一体で検証した事例として日本初。

© 2026 ZEALS Co., Ltd. All rights reserved.